车身就位
白车身进入喷房
从车身就位、开盖固定、油漆喷枪到油漆喷雾——把人工喷涂工位变成可核对、可计时、可留痕的标准流程
白车身进喷房后,动作看似熟悉:车身到位、机盖撑开、穿戴防护、拿起喷枪、形成喷雾、完成放行。难的不是"喷完一台",而是让每一台都按同一套 SOP 做完:开盖固定、喷枪到位、喷雾持续够时长,漏步能当场拦住,并留下可复核的过程记录。
这篇博客基于真实汽车喷漆视频,结合 VisionAgent 真实操作界面样板,讲清楚:现场喷涂每一步在查什么,以及张量流、GPU 事件编排、状态图如何把喷漆规则落到软件里。
画面中白车身机盖由绿色撑杆固定打开,发动机舱内腔可见;喷涂工身穿蓝色连体防护服、佩戴全面罩与黄色手套,手持喷枪对机盖内侧与舱内结构作业。喷房深色墙面、透明塑料帘、黄黑警示条与「禁止通行」标识清晰可见。视觉系统在画面上直接标出「油漆喷枪」「油漆喷雾」——这就是汽车喷漆过程监控要落地的现场。
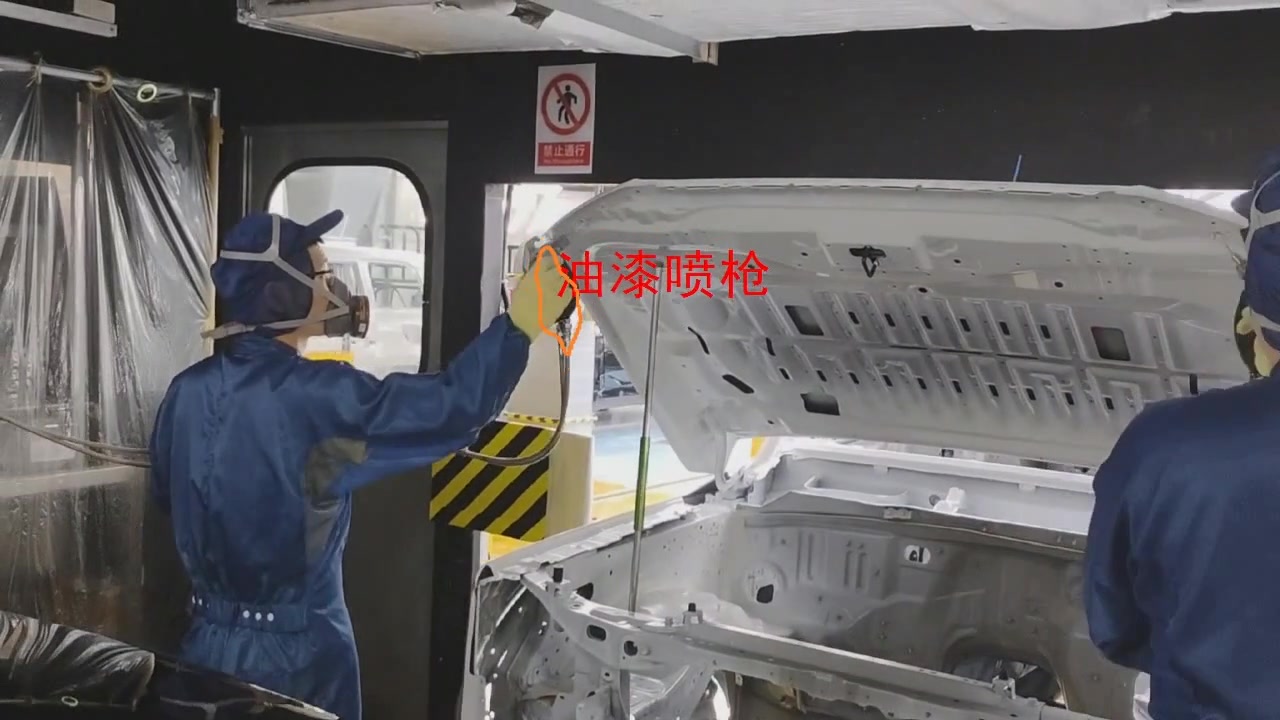
▲ 现场帧:识别到「油漆喷枪」——喷枪对准开盖白车身
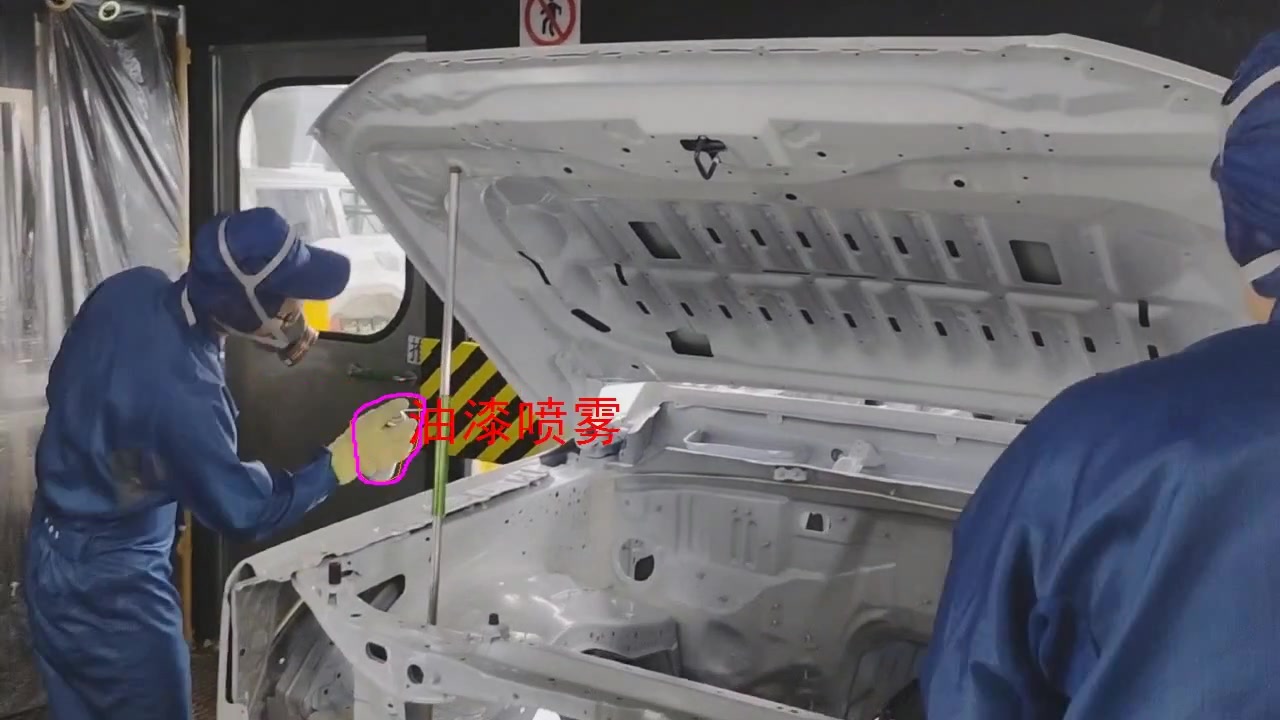
▲ 现场帧:识别到「油漆喷雾」——喷涂动作正在进行
白车身进入喷房作业位。智能体识别白车身轮廓出现在视野,状态机从 S0 进入流程并开始计时。未就位不算进入喷涂。
识别机盖打开并由撑杆固定。舱内未暴露或机盖未固定,不允许进入喷涂步骤。
核对蓝色防护服、全面罩与黄色手套。未戴面具或手套可走合规异常分支(可按现场制度开关)。
视频明确标出「油漆喷枪」。系统识别喷枪进入开盖区域;空手比划不算本步完成。
画面标出「油漆喷雾」。识别喷雾束/喷涂姿态并卡最短时长,防止"枪举一下就过"。
就位、开盖、喷枪、喷雾全部到位,输出「喷涂完成」;任一缺失拦截出站。
只看出货漆面,管不住"舱内未喷透、开盖未固定就喷、喷雾时长不足"。返工与 VOC 合规成本远高于产线多盯一步——需要动作级喷漆过程监控。
完整链路:搭张量流 → 标动作/工具 → 编事件 → 画状态图 → 上线监控。下面三张操作页按真实 VisionAgent 界面样板生成,文字与控件样式与产品一致,内容替换为本工位的「油漆喷枪 / 油漆喷雾」等标签。
新建项目「汽车喷漆」,从左侧算子库拖出并连接(与真实画布一致):
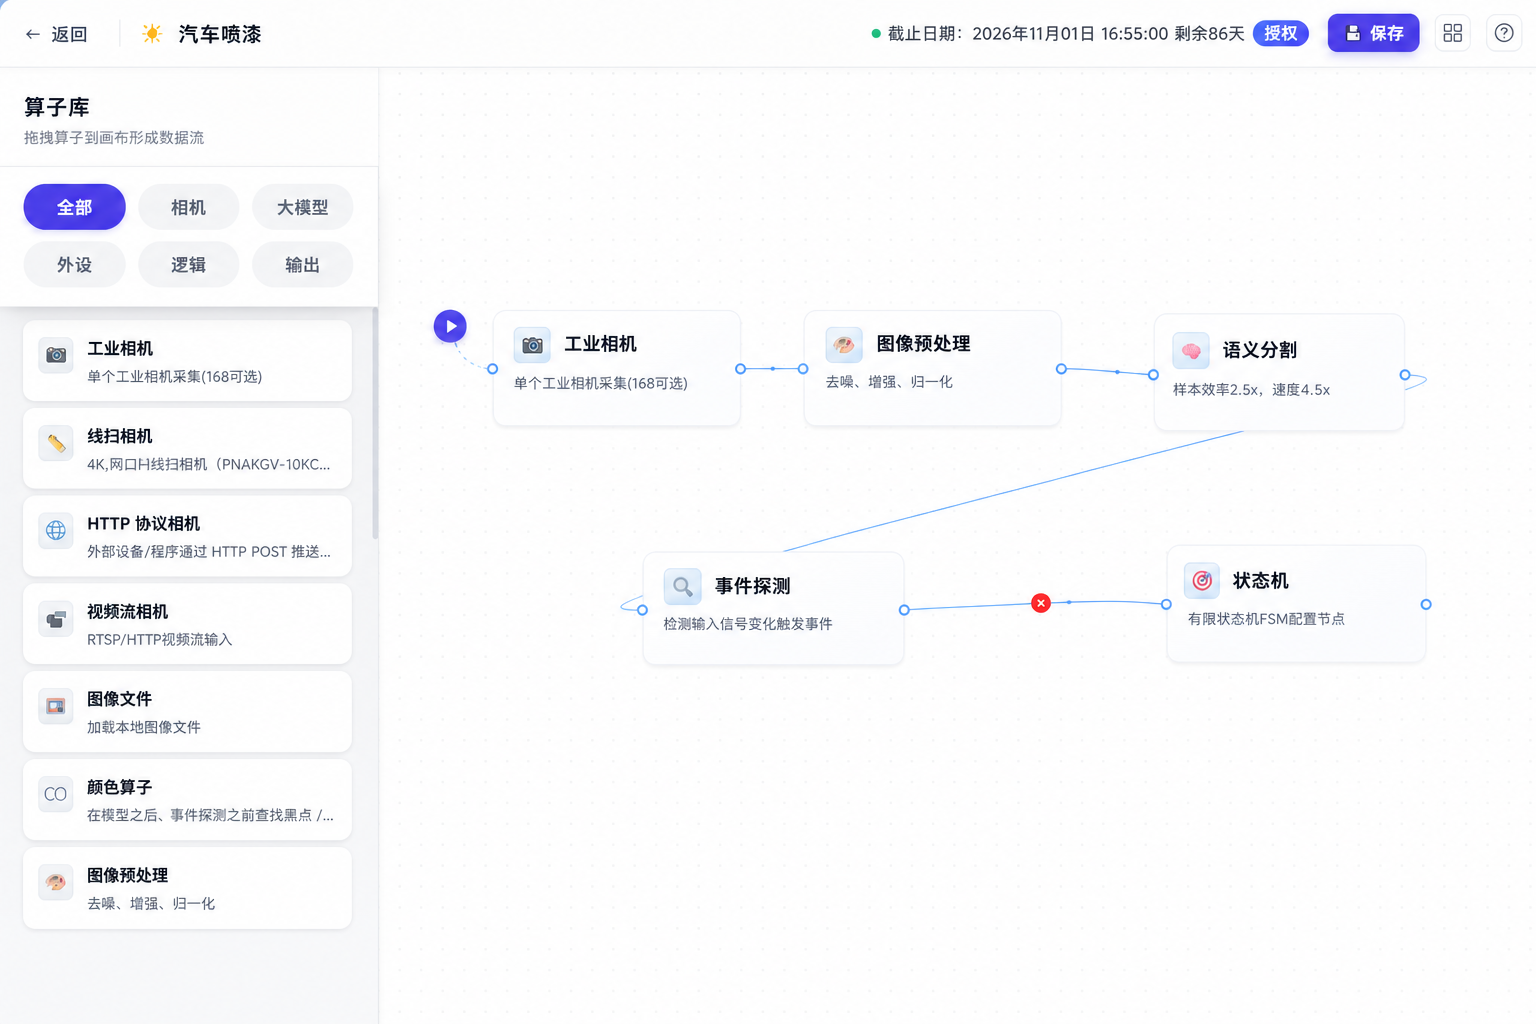
▲ 张量流:工业相机 → 预处理 → 语义分割 → 事件探测 → 状态机(真实操作页样式)
按视频真实标签建立类别:车身就位 / 开盖固定 / 油漆喷枪 / 油漆喷雾 / 喷涂完成(可加「防护服」「面具」合规类)。每类 1–5 张样本即可分钟级训练。
打开「GPU事件编排器」,从原语库拖入「物体存在」。例如正在配置事件「油漆喷雾」时:
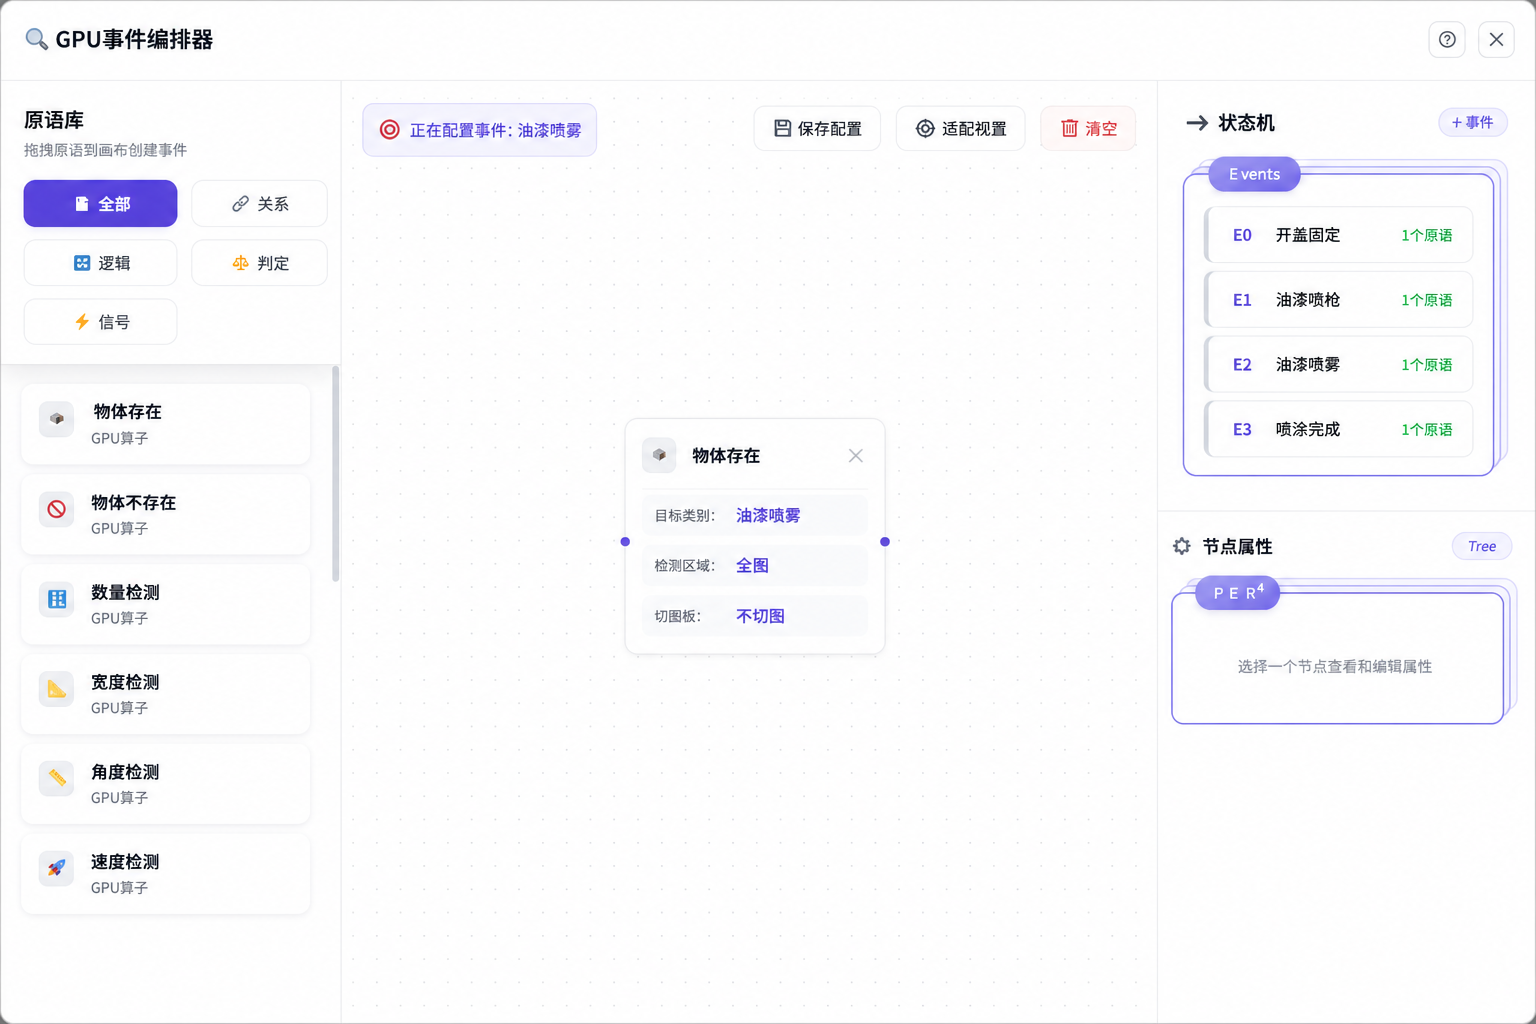
▲ GPU事件编排器:正在配置事件「油漆喷雾」= 原语「物体存在」(真实操作页样式)
E ∈ R⁵:EØ 空事件、E0 开盖固定、E1 油漆喷枪、E2 油漆喷雾、E3 喷涂完成;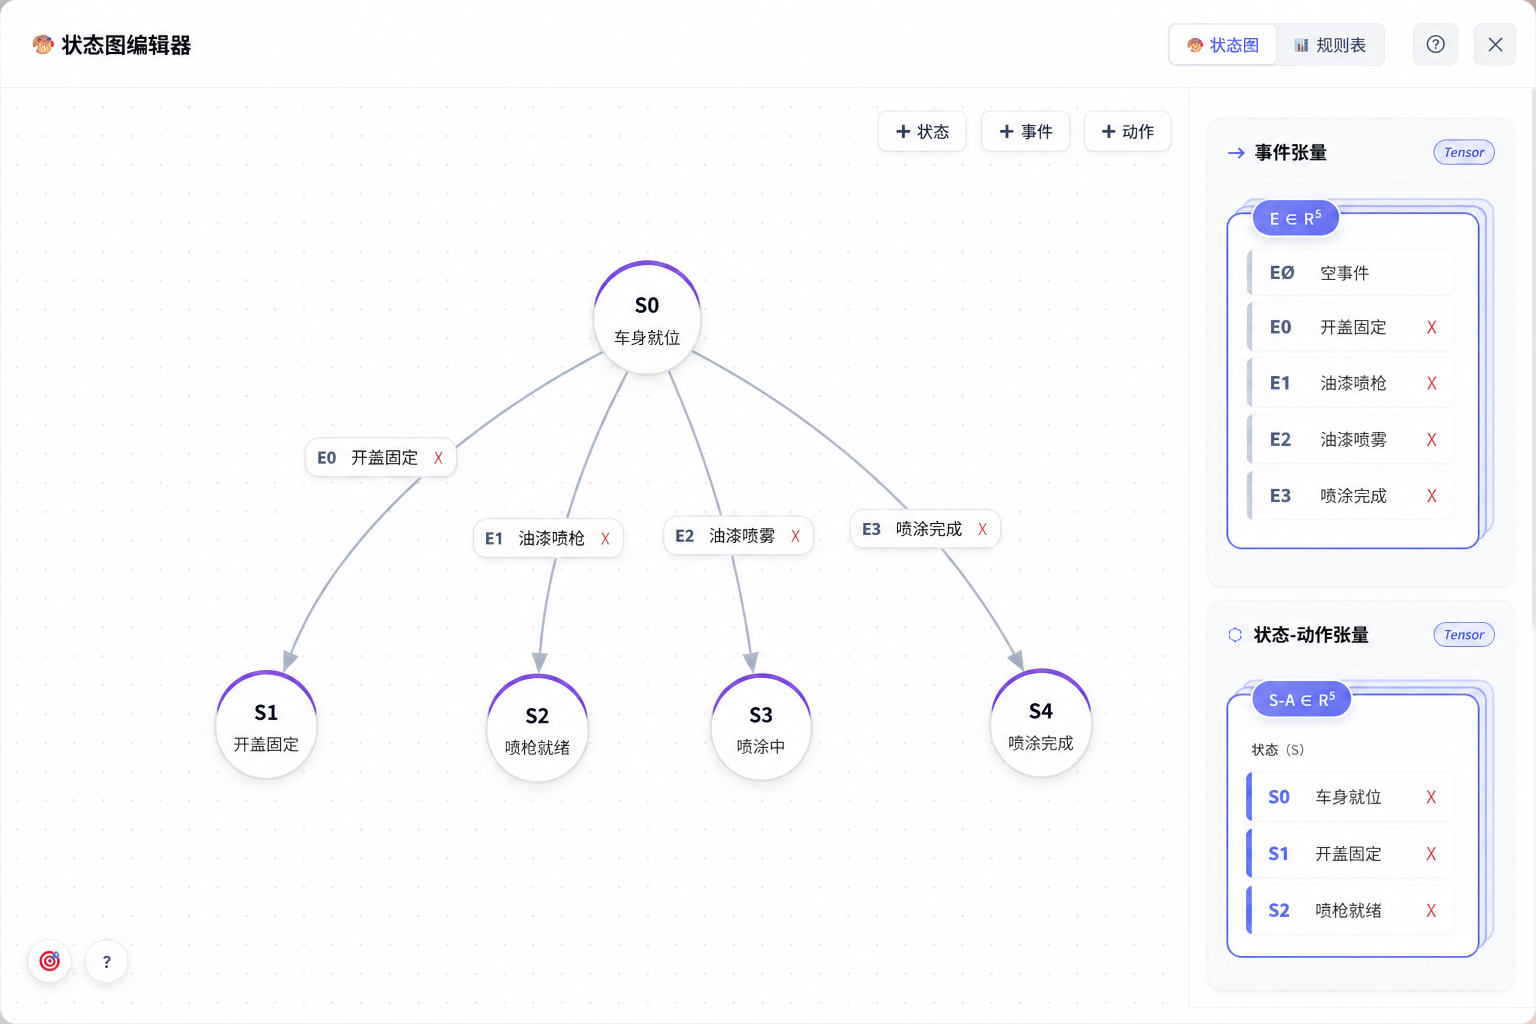
▲ 状态图编辑器:S0 车身就位 → 开盖 / 喷枪 / 喷涂中 / 喷涂完成(真实操作页样式)
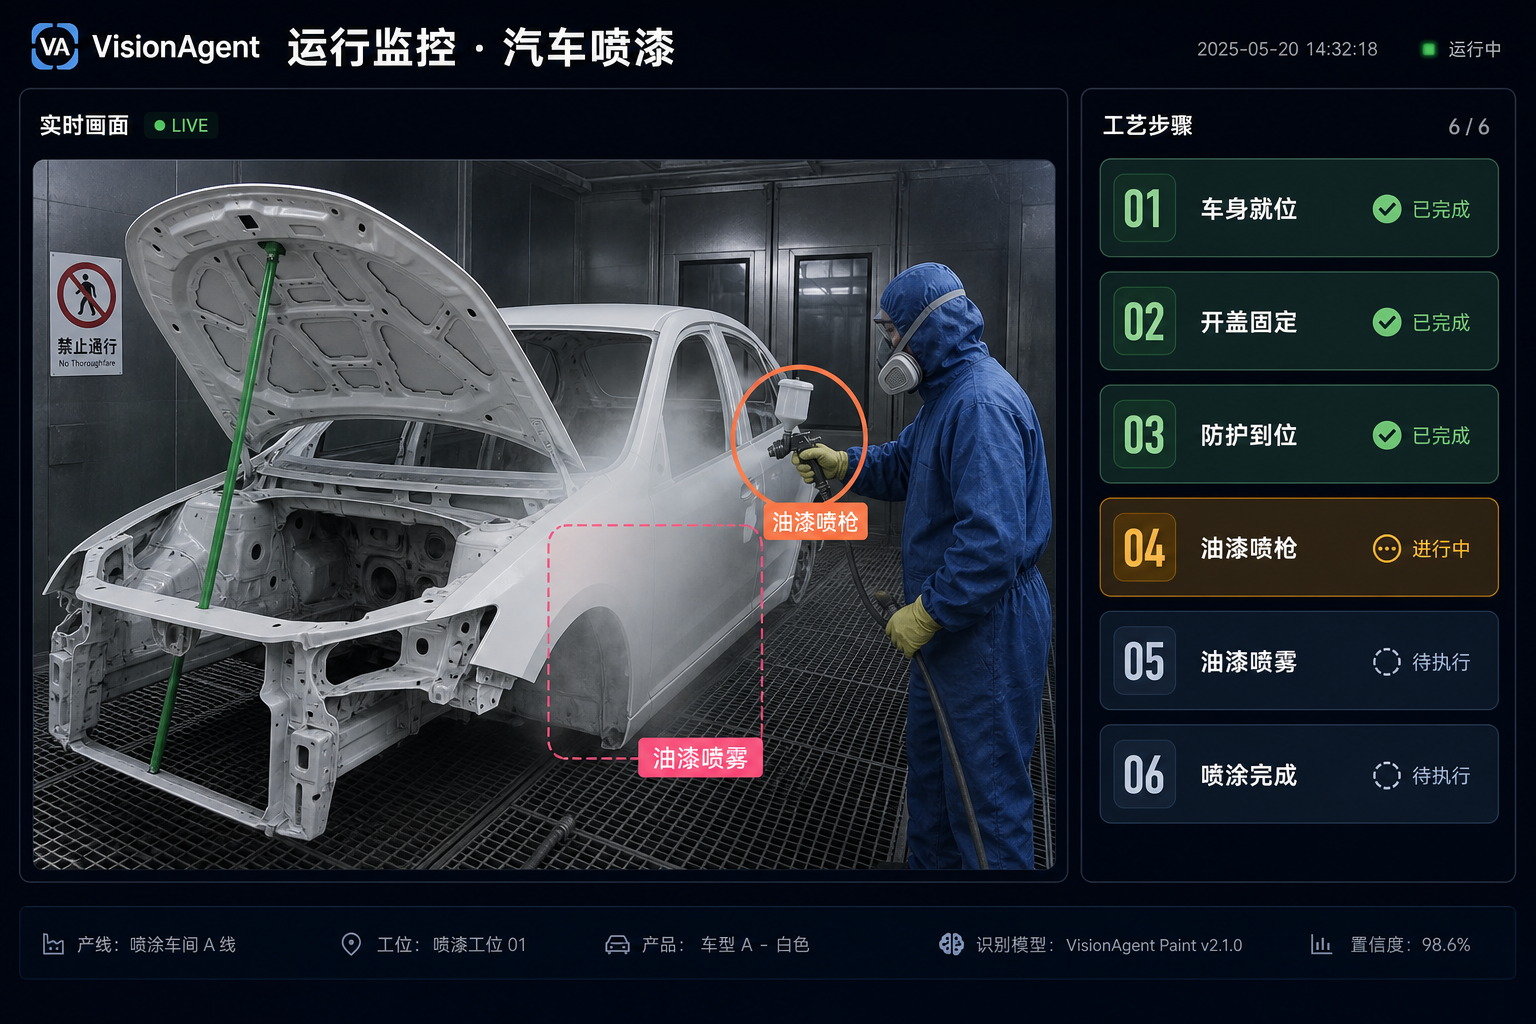
▲ 运行监控:左侧实景识别「油漆喷枪 / 油漆喷雾」,右侧步骤卡同步推进
▲ 实操视频:白车身喷房汽车喷漆过程监控完整过程
| 环节 | 传统方式 | VisionAgent 汽车喷漆 |
|---|---|---|
| 认工具/动作 | 班组长巡查 | 视觉大模型实时识别油漆喷枪 / 油漆喷雾 |
| 管顺序 | 靠操作工习惯 | 状态图锁定 SOP 顺序 |
| 卡时长 | 无法量化喷了多久 | 单步计时,不足即提示 |
| 留记录 | 纸质点检事后补 | 自动形成可核对过程记录 |
| 接系统 | 结果难进 MES | HTTP 结构化输出 |
同一套骨架也可迁到零件装配、电子测试 SOP、齐套装箱等场景——共用「识别 → 事件编排 → 状态机」链路,只换现场标签。
贯穿始终的四个问题:系统看什么、什么时候算完成、什么情况拦截、结果怎样留存。
汽车喷漆监控难的从来不是认出某一把喷枪,而是把识别工具与喷雾 → 核对顺序 → 卡控时长 → 形成结论 → 留存记录串成现场愿意用、质量经得起复核的链路。