汽车座椅接线
漏接在线监控落地实践
座椅上的四路接线,先接哪一路都行,但一路都不能少。这篇记录我们怎么把「接没接上」做成模型认得出的类别,让漏接在工位上当场暴露。
本 篇 要 点
- 关键矛盾。漏接不在工位暴露:接线插完随即被座椅骨架和面套盖住,要到整车电检甚至交付后才发现,返修得把座椅整个拆下来。
- 顺序不设约束。工人先接哪一路都行,所以「按步骤卡顺序」这套常规过程监控做法在这里用不上——要判的不是顺序对不对,而是齐不齐。
- 核心取舍。不去测卡扣的缝隙,而是把「已连」和「未连」当成两种不同的东西来认,判定建立在看得见的形态差别上。
- 少样本起步。红、黄、绿、蓝四路接线加「存在未连」共五类,每类 1–10 张现场图即可在标注工具里定下来,数分钟完成配置。
- 完整性只用一个「与」。
E1 四路接妥= 数量检测(四类已连合计 = 4)与 物体不存在(存在未连);少一路就不成立,状态停在「接线中」。
项目简介:座椅上的四路接线
整条链路只有五个算子,也是本文的主线:
关键矛盾:漏接为什么难管
先说清楚这个工位难在哪。三个难点单独看都不致命,叠在一起就把常规方案挡在门外了。
三条叠加,方案的形状就出来了:让模型直接认出「这一路现在是接上的还是没接上的」,再用一个不看顺序的条件判齐不齐。下面几节就是把这两件事分别落到语义分割和事件探测里。
张量流:一条流拆成三件事
整个配置从这块画布开始。左边算子库里拖出算子,右边连成一条流——这条流只解决三件事:看见、判定、顺序。
拆开的好处在后面几节会反复体现:类别在语义分割里定,判定逻辑在事件探测里搭,先后顺序在状态机里约束。改哪一件,只动对应的那一段,不用回头重训模型。
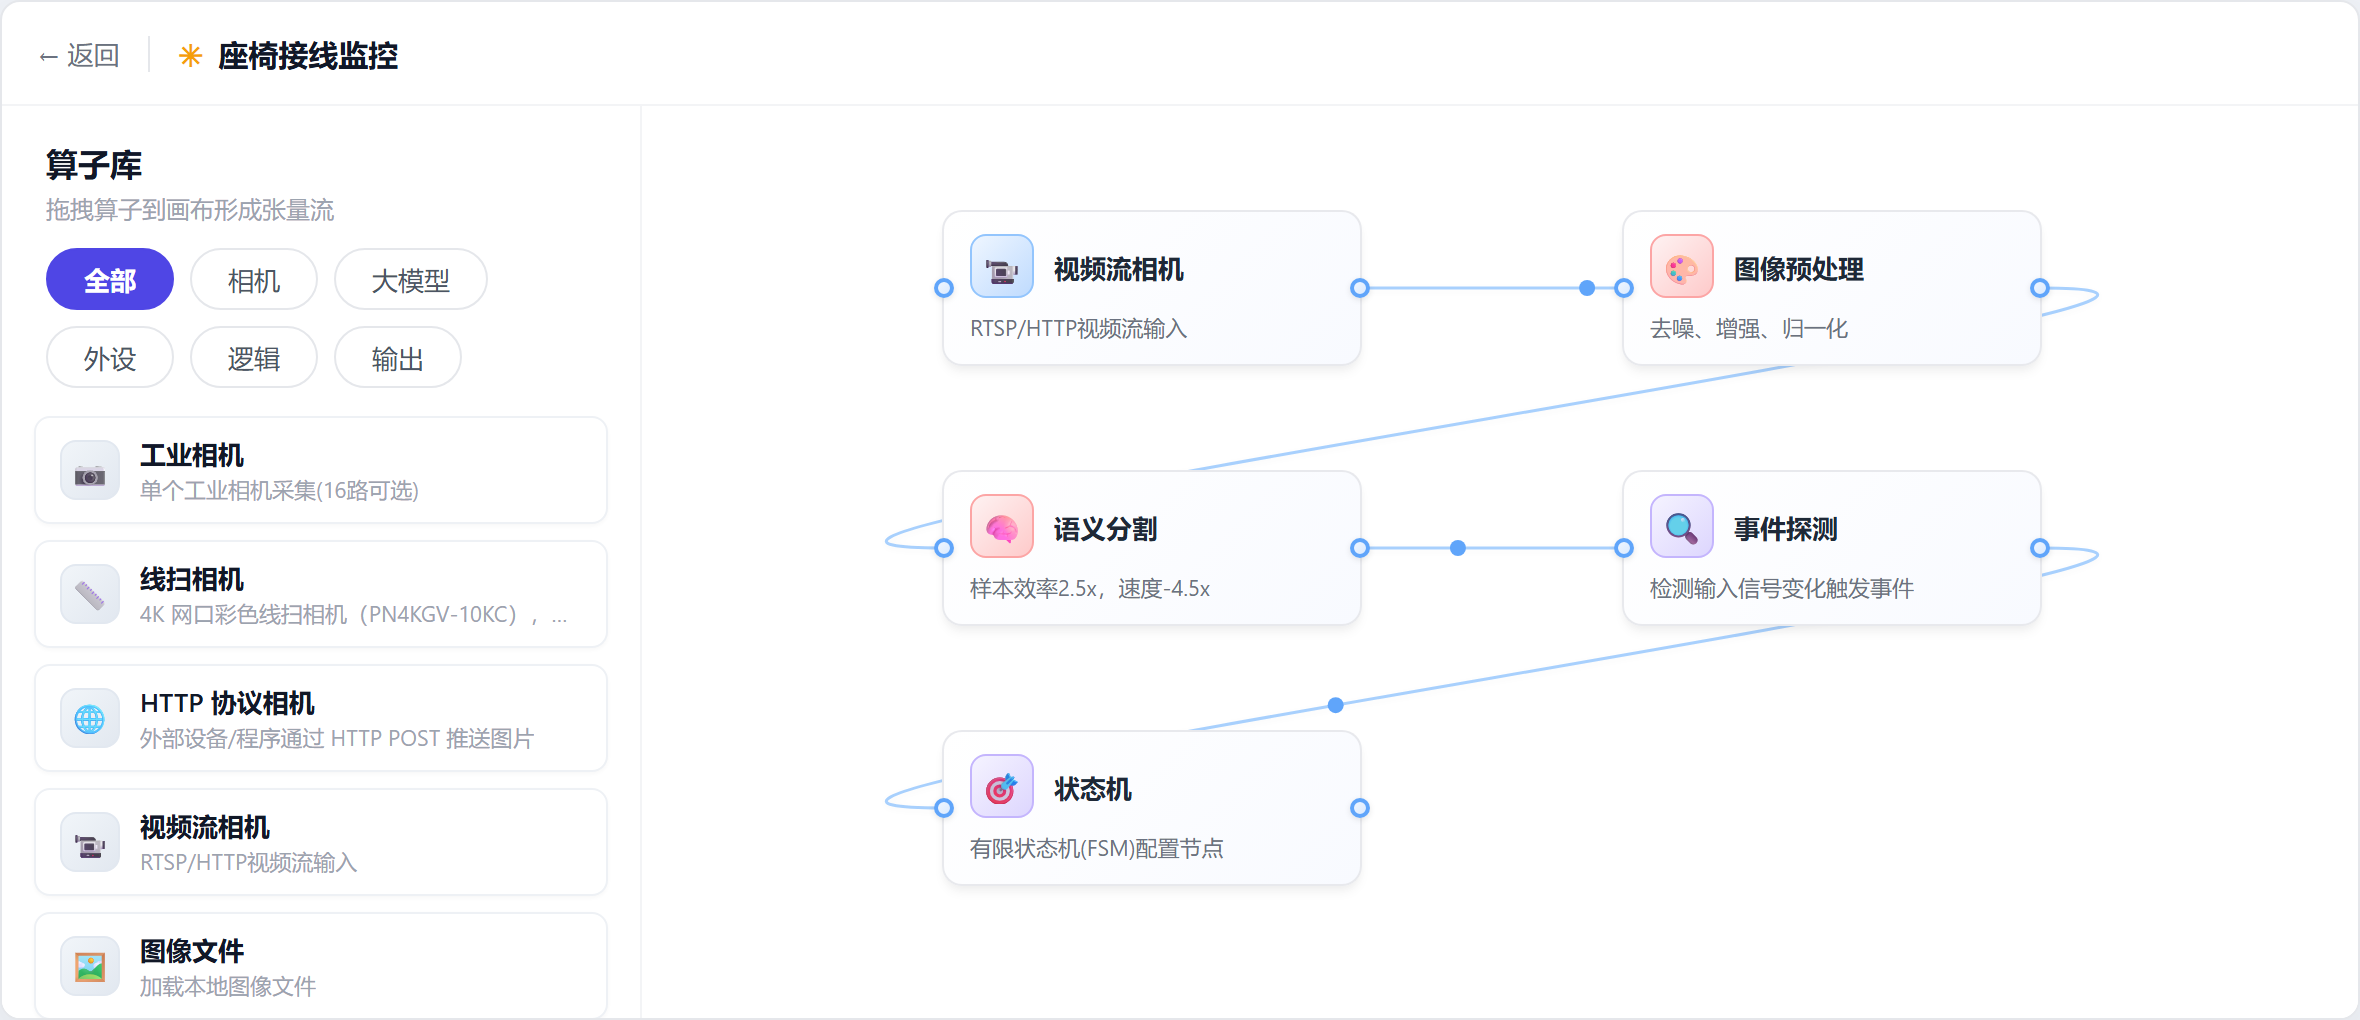
语义分割:把状态做成类别
这一节是整个方案里最关键的一次取舍。
常规做法会先分割出接线端子,再想办法量它有没有插到底。我们换了个思路:直接把「已连」和「未连」当成两种不同的东西来认。因为对模型来说,扣合到位的接线和没插到底的接线,本来就是两种可以分辨的形态——护套压平、端子收进去、卡扣咬合,这些是看得见的差别,不需要先测量再判断。
于是类别表就成了这样,一共五类:
| 类别 | 它对应画面里的什么 |
|---|---|
| 红线已连 | 红线那一路接线扣合到位的形态 |
| 黄线已连 | 黄线那一路接线扣合到位的形态 |
| 绿线已连 | 绿线那一路接线扣合到位的形态 |
| 蓝线已连 | 蓝线那一路接线扣合到位的形态 |
| 存在未连 | 任意一路没插到底的形态:端子外露、护套留缝 |
色块是平台给每个类别分配的掩膜颜色,用来在画面上区分类别,和线束本身的颜色不是一回事。
这张表值得多看一眼,因为它把后面两节的难题提前解决了。「已连」按线路分成四类,而「未连」只用一类:这样一来,四路各自接没接上,直接从类别里读;而「还有没接的」这件事,也只是看某一类在不在。状态被写进了类别本身,判定就不必再回头做测量。
配置动作本身很轻:每类从现场画面截 1–10 张,在标注画布上勾出轮廓,点「迁移」用已标样本训练,数分钟出模型;点「检测」用当前模型回验同一批图,看漏标和误标。不满意就补几张再来一轮。
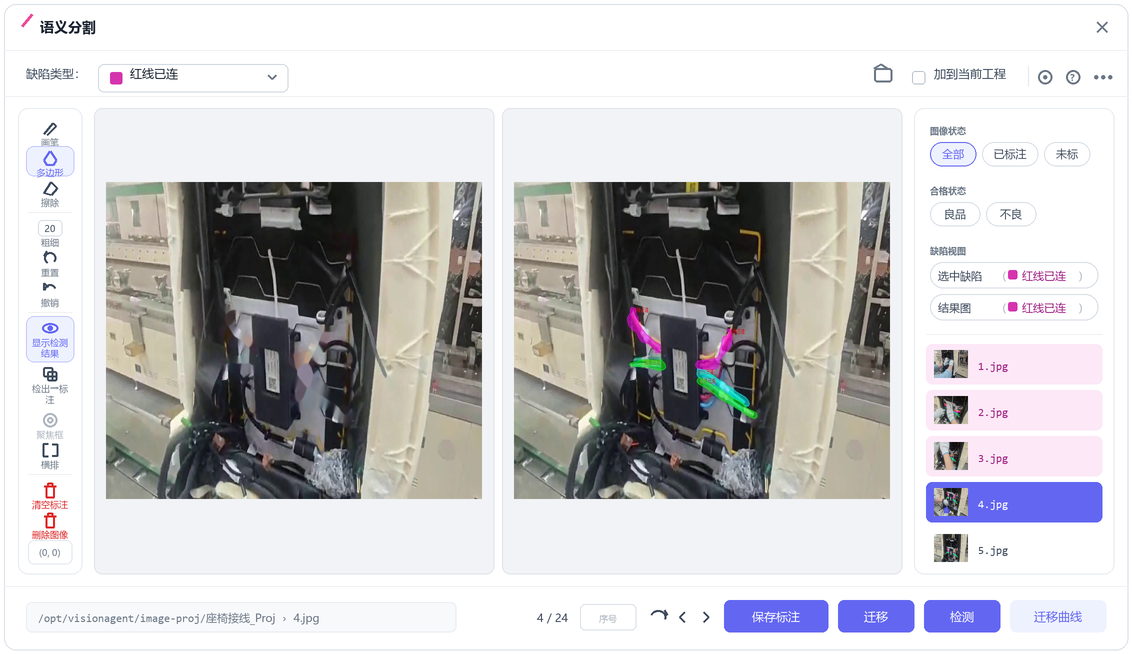
事件探测:用一个「与」判齐不齐
分割给出的是「画面里有什么」,事件探测把它翻成「现场发生了什么」。这一层不碰模型,只搭判定逻辑。
因为顺序不做要求,这个工位不需要给每一路各配一个「到位」事件去卡步骤。真正要判的只有一句话:四路都接上了没有。它拆成两个都得成立的条件,用「与 (AND)」串起来:
| 条件 | 用哪个原语 | 怎么判 |
|---|---|---|
| 四路都在 | 数量检测 | 四类「已连」在画面里合计 = 4 |
| 没有漏的 | 物体不存在 | 「存在未连」这一类一个都不剩 |
两条各自补住对方的漏洞。只用计数,四路都被遮住时会误判成「一个未连也没有」;只用「不存在未连」,接线还没开始的空工位也会满足。合起来就既不看顺序,也不会把「没做」当成「做完」。
这样搭还有个直接好处:以后座椅多加一路接线,只要把数量检测的合计数从 4 改成 5,其余一律不动。参数只影响判定,不动分割模型。
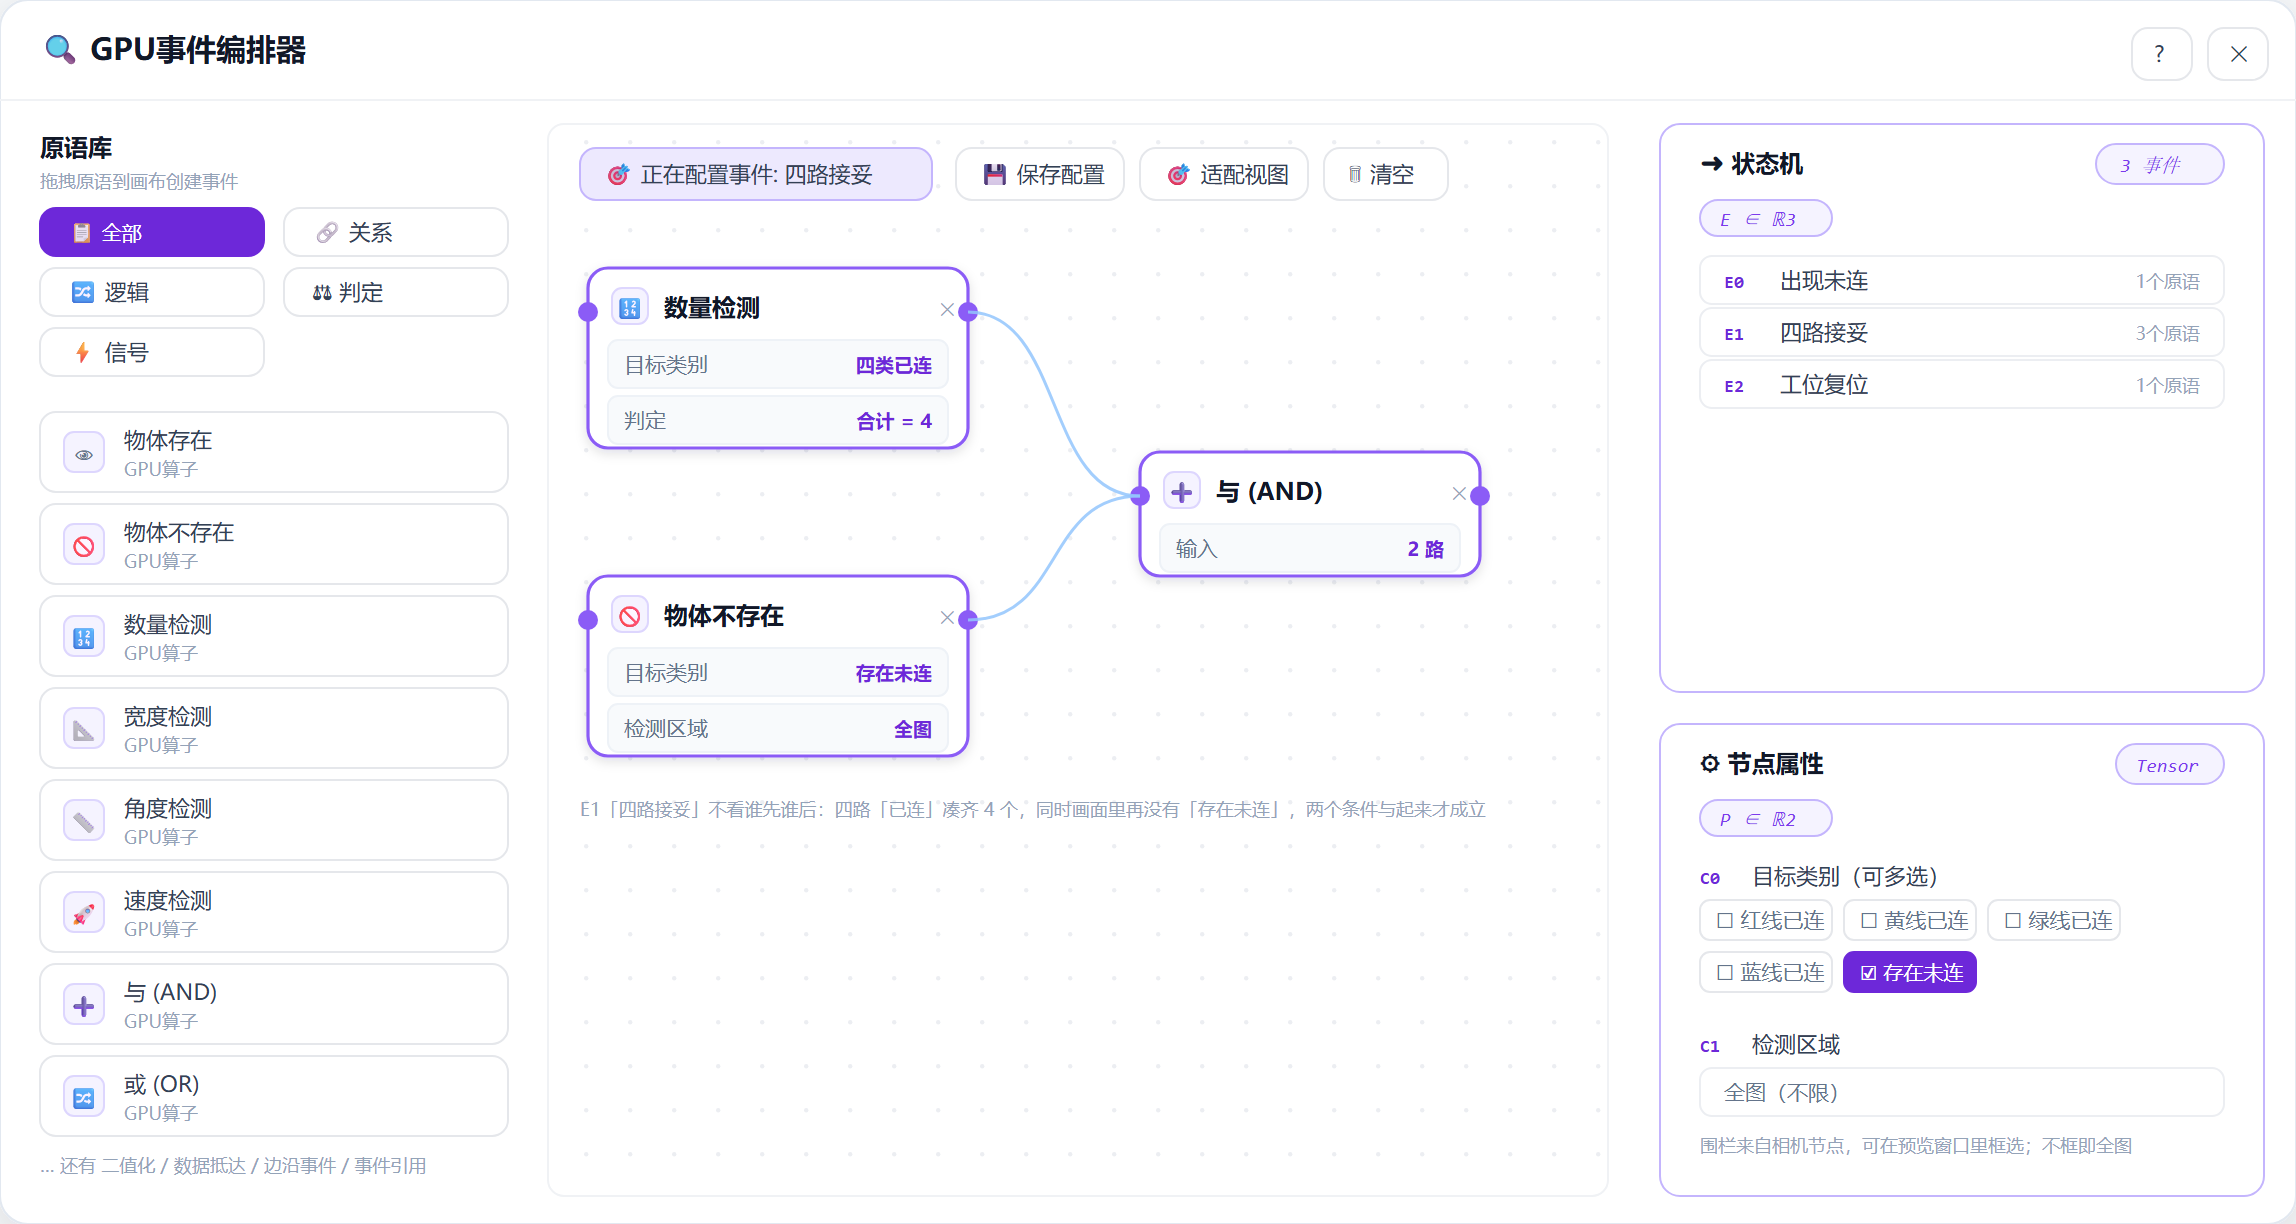
E1 四路接妥。两个原语的输出汇进「与 (AND)」,连线沿水平方向出入端口,没有箭头。状态机:少一路就走不到放行
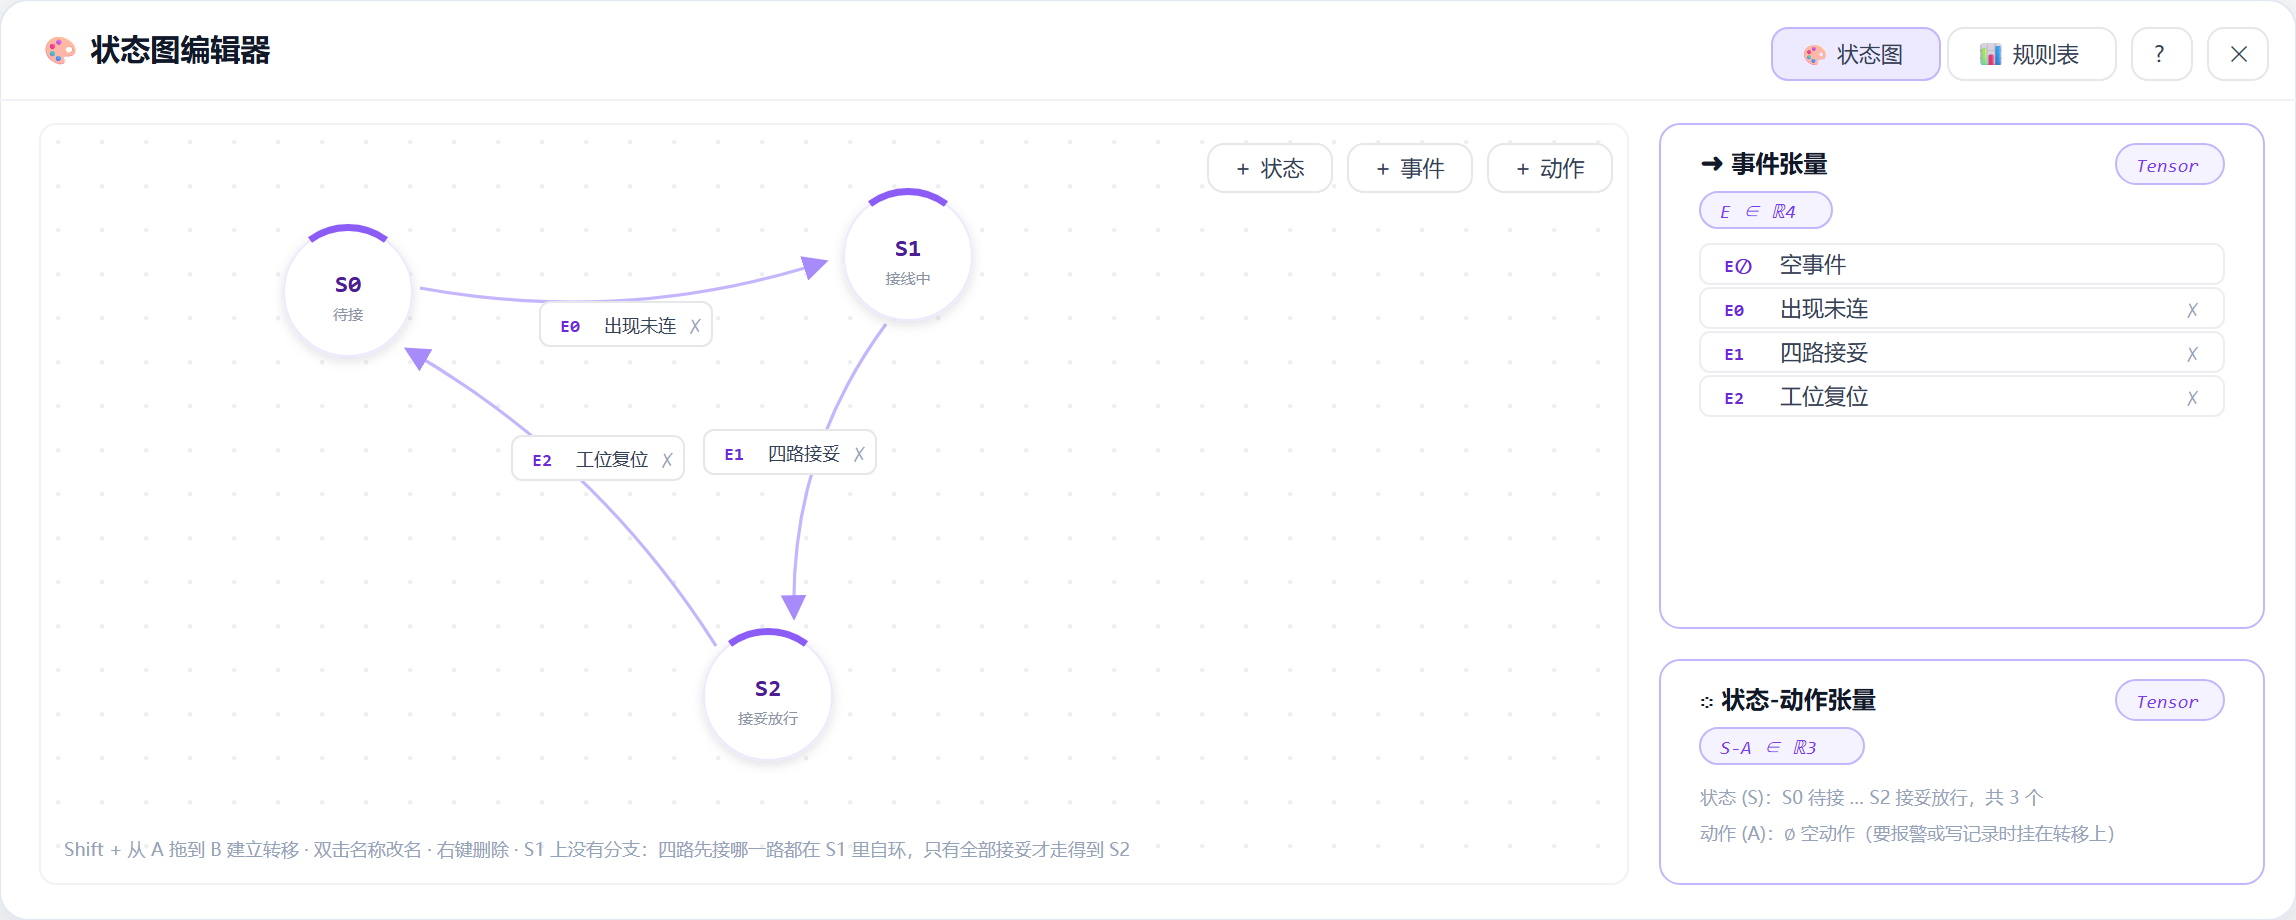
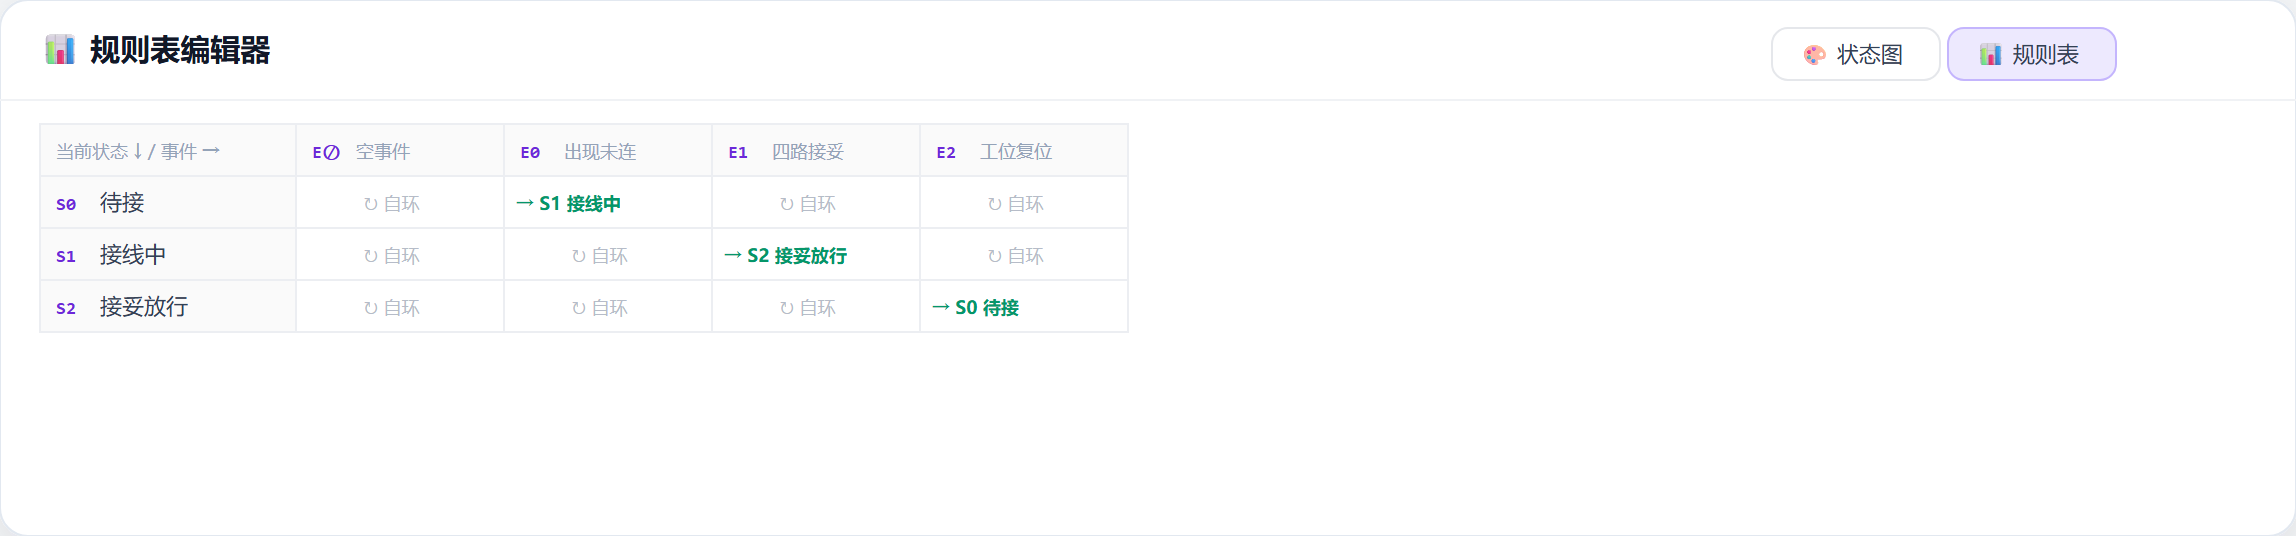
事件管「现在齐不齐」,状态机管「这一台走到哪了」。因为顺序不做约束,状态机做得很薄,只有三个状态。
顺序自由就体现在 S1 上:这个状态没有分支。先接红线还是先接蓝线,中途停下来去拿工具,甚至拔掉重插,都只是在 S1 里自环——状态机根本不关心过程长什么样。它只等一件事:E1 成立。
约束力也就在这里:少接一路,数量凑不到 4,「存在未连」也还留在画面上,E1 永远不成立,状态就停在「接线中」,走不到放行。工位上看到的就是这一路始终标着红色的「未连」。
改型的成本因此很低:多一路接线,把 E1 里数量检测的合计数从 4 改成 5,状态机原样不动;换座椅型号只改类别名。全过程不动分割模型。
上线跑:48 秒实拍全过程
下面这段是工位跑起来的真实画面。红色掩膜是「存在未连」,接上之后各路换成自己的颜色并标注「已连」。
有个细节值得留意:一路接上之后,它的掩膜会立刻从红色切到本路颜色。这意味着现场不需要看数值、不需要等结果页,屏幕上还剩几块红的,就还剩几路没接——判定结果本身就是给工人看的提示。
复盘:这套做法的边界在哪
顺序自由的工位,别硬套「按步骤卡」
过程监控的默认打法是把 SOP 拆成步骤、按顺序推进,但那要求作业顺序本身是确定的。顺序自由的工位得换一种表达:把要求写成一个不看过程的终态条件,让状态机只负责等它成立。判定逻辑因此反而更简单,也更经得住现场的各种做法。
状态放进类别里,改型才不用重训
「接没接上」放在分割类别里,「齐不齐」放在两个原语的「与」里,「走到哪了」放在状态机里——三件事各自独立。所以多一路接线只改一个数字、换座椅型号只改类别名,分割模型原地不动。
一拖多:一套系统覆盖多工位
算力集中在边缘智能体上,工位只留相机和看板。同一台设备可以同时承载多个工位、多条产线的工作流,每个工位一份自己的类别、事件和状态机配置,互不干扰。
适用边界要说清楚
适合形态上能看出差别的装配状态:接线插接、卡扣、锁止、贴装到位与否。不适合插完立刻被盖板压住、全程没有可见时刻的连接,那种情况需要工艺配合留出一个可见节点,或者补一路近景相机。
跨场景迁移
同一套底座换个场景,仍然是 1–10 张样本图、数分钟配置。已经跑过的方向:
回看整个项目,四个问题贯穿始终:系统看什么、什么样算接上了、什么情况算漏接、结果怎样留存。把这四个问题在配置界面上逐一回答清楚,工位就跑起来了。
把「接没接上」做成模型认得出的形态,再用一个不看顺序的条件判齐不齐——工人怎么接都行,少一路就走不到放行。