汽车内饰 / 结构件装配线,难的不是「拍清楚一个骨架」,而是让每一件都按同一套顺序装完:主件上位、装工件一 / 二 / 三、螺钉紧固、卡扣与线束连接,最后终检放行——漏装一个工件或少打一颗螺钉,都要当场拦住。
本文依据真实装配过程监控视频与 VisionAgent 操作界面,按现场场景 → 工序时间线 → 工作流 / 事件 / 状态机 / 参数页 → 运行看板展开。界面截图按产品真实控件与文案样式绘制,内容对齐视频中的装配动作。
视频里的真实装配工位
竖拍镜头对准夹具上的黑色注塑骨架总成:操作工(红格工装)双手把工件逐个装到主骨架上,并用电动螺丝刀紧固螺钉、连接卡扣与线束。视觉系统用青色语义分割掩膜勾出目标件,并用红字标注「工件三」等;背景是料架、气动管路与治具——这就是汽车配件过程监控要落地的现场。
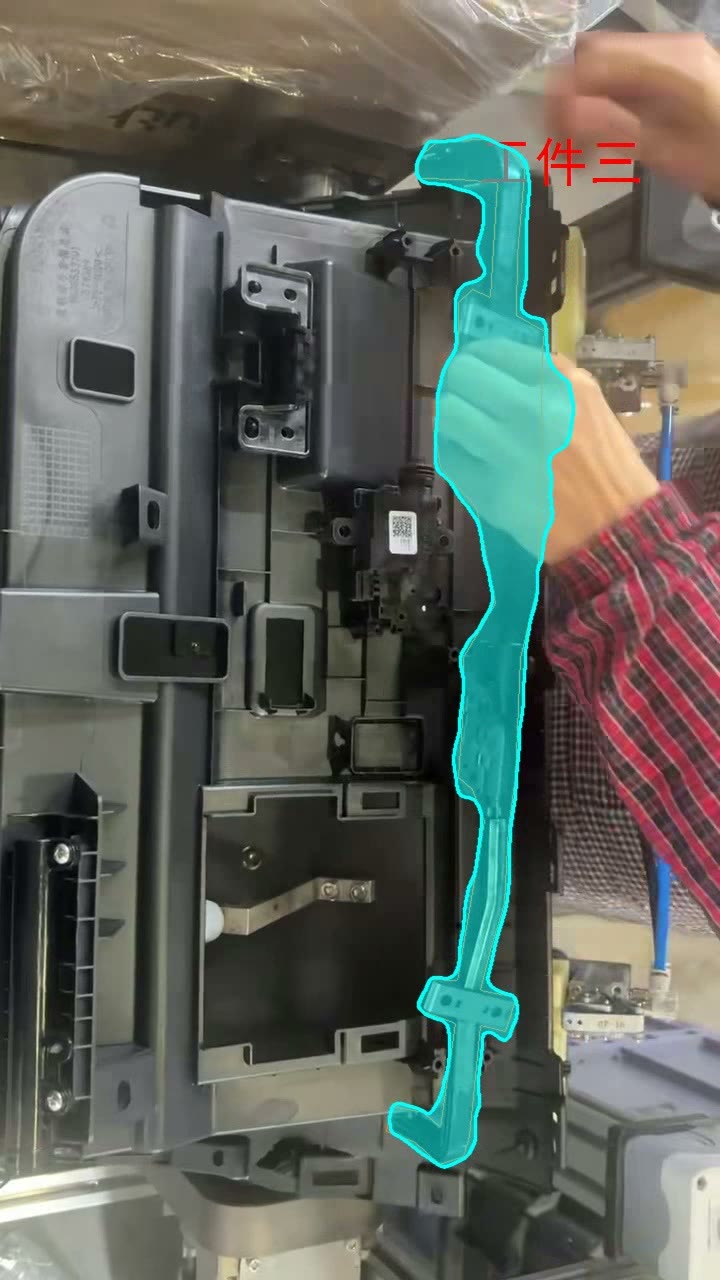
▲ 现场:AI 分割掩膜标出「工件三」,装配中
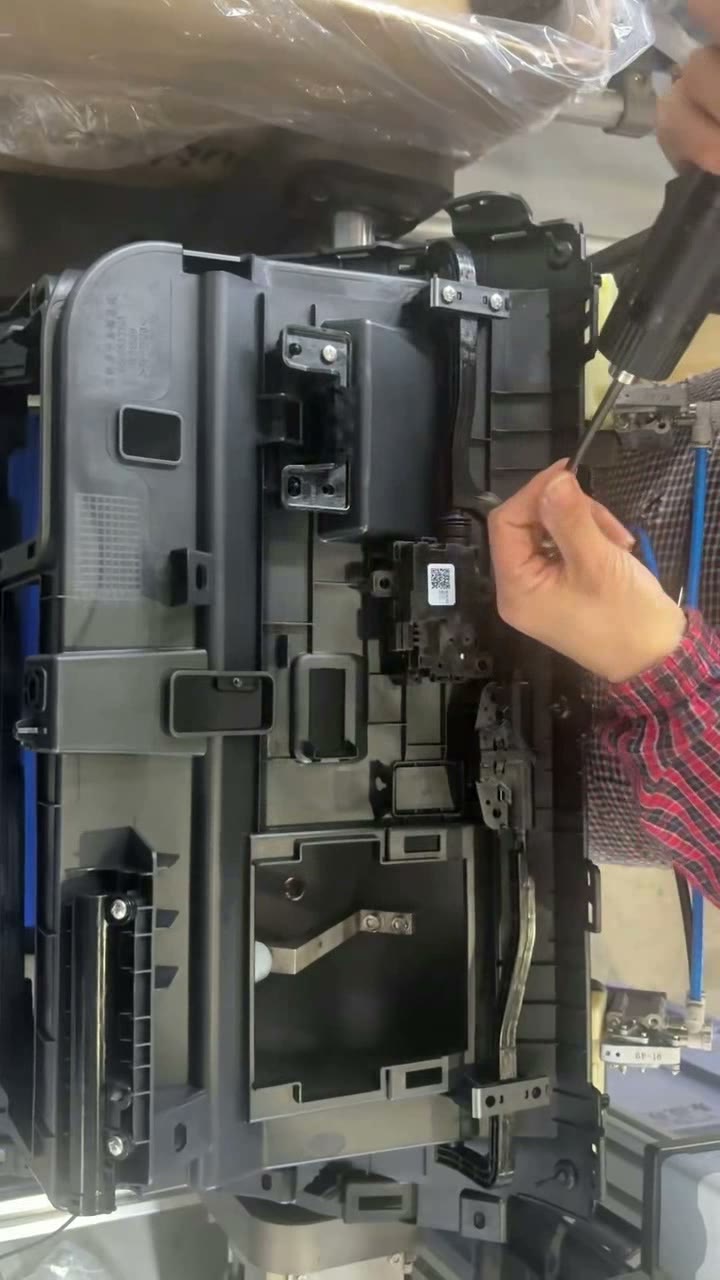
▲ 现场:电动螺丝刀紧固螺钉
六道工序:每一步在查什么
运行清单与状态图事件张量一致,按视频真实动作共六道顺序工序:
装配漏项比外观瑕疵更贵
少装一个工件、少打一颗螺钉或漏接一处线束,往往到整车装配或客户端才暴露。过程监控要把「顺序 + 存在性 + 数量」锁死在产线侧。
工作流:五算子张量流
新建项目「汽车配件装配」,从左侧算子库拖出并连接(与真实画布一致):
▲ 张量流画布:工业相机 → 预处理 → 语义分割 → 事件探测 → 状态机(真实操作页样式)
编排事件:GPU 事件编排器
打开「GPU事件编排器」,顶部显示「正在配置事件:装配工件三」。从原语库拖入「物体存在」:
- 右侧状态机列表:E0 主件上位、E1 装工件一、E2 装工件二、E3 装工件三、E4 螺钉紧固、E5 卡扣/线束……未配齐的步骤显示「待配置」;
- 漏装类步骤可挂「物体不存在」或数量原语,驱动拦截分支。
▲ GPU事件编排器:配置事件「装配工件三」= 原语「物体存在」(真实操作页样式)
状态机:S0–S6 环形工序图
- S0 等待主件 —E0 上位→ S1 等工件一 —E1→ S2 等工件二 —E2→ S3 等工件三 —E3→ S4 等紧固 —E4→ S5 等连接 —E5→ S6 放行;
- E5 连接完成 后回到 S0,形成一件一循环;
- 右侧事件张量列出 EØ 空事件与 E0–E5 装配事件;状态-动作张量同步维护。
▲ 状态图编辑器:汽车配件装配环形状态机 S0–S6(真实操作页样式)
相机与页面参数配置
打开「参数配置」,切换到页面参数页签。左侧「缺陷统计」与装配工序对齐,便于按 NG 类型统计漏项:
- 表列:缺陷类型(NG0…NG5)、缺陷名称(主件漏放、工件一漏装、工件二漏装、工件三漏装、螺钉漏打、卡扣未接)、数量;
- 可「添加 / 删除缺陷类型」;右侧即时编辑名称与描述,点「保存参数」整体生效;
- 检测结果显示:显示涂抹开、显示缺陷名称开、字体大小 40、线宽 2——与现场分割掩膜观感一致;
- 相机侧在张量流「工业相机」节点配置通道、曝光与 ROI,保证装配工位全框入镜。
| 缺陷类型 | 缺陷名称 | 数量 |
|---|---|---|
| NG0 | 主件漏放 | 0 |
| NG1 | 工件一漏装 | 1 |
| NG2 | 工件二漏装 | 0 |
| NG3 | 工件三漏装 | 2 |
| NG4 | 螺钉漏打 | 3 |
| NG5 | 卡扣/线束未接 | 1 |
▲ 参数配置 · 页面参数:缺陷类型与检测显示设置(真实操作页样式)
上线运行:视频 + 六级清单
- 左侧:实时画面 + 分割掩膜,标出「工件三」与螺钉紧固;
- 右侧:六级按钮清单——主件上位、装工件一 / 二 / 三、螺钉紧固、卡扣连接;完成项打绿勾;
- 结论:全部通过允许放行;任一步「物体不存在 / 数量不足」则拦截并记入对应 NG。
▲ 运行监控:左实景识别,右六级装配步骤同步推进
▲ 实操视频:汽车配件过程监控完整片段
对照表与项目体会
| 环节 | 传统装配线 | VisionAgent 汽车配件装配 |
|---|---|---|
| 认部件 | 班组长抽看 | 语义分割实时识别主件与工件一 / 二 / 三等 |
| 管顺序 | 靠习惯与纸质 SOP | 状态图 S0–S6 强制顺序 |
| 管漏项 | 整车装配或客诉才发现 | 事件「物体存在」逐步门禁 + NG 统计 |
| 管紧固 | 依赖工具与人自觉 | 螺钉「数量原语」+ 位置约束双重确认 |
| 留记录 | 纸质勾选事后补 | 步骤轨迹与缺陷数量自动留痕 |
- 业务要求:每件按六道工序装完,工件与螺钉不可漏;
- 判定规则:当前状态只接受对应事件,齐套后才允许「放行」;
- 软件配置:五算子张量流 + GPU 事件编排 + 状态图 + 页面参数(NG 字典)。
贯穿始终的四个问题:系统看什么、什么叫装齐、什么情况拦截、结果怎样进报表。
写在最后
汽车配件装配监控难的不是认出某一个工件,而是把识别入位 → 事件上报 → 状态推进 → NG 统计 → 终检放行串成现场愿意用、质量经得起复核的链路。