AI 视觉在工厂里,最早做缺陷检测,后来能做装配检查,现在又能做 SOP 监控;再加上扫码、定位这些常规任务——如果都能做,是不是就能覆盖整个工厂的视觉?10 月 27 日,我在 VisionChina 深圳展研讨会上的演讲就围绕这个问题展开。这篇文章把演讲整理成文,补上现场来不及展开的算账过程与项目素材。
我的回答是:能,但要三个条件同时成立——视觉大模型做到少样本、强泛化;视觉智能体做到通用、易用、快速交付;部署方式是边缘部署,一拖多、非常多,创造性价比。缺了哪一条,整厂视觉要么做不起来,要么铺不开。还有一块现在没做好——成像,放在文末讲。
问题
整厂视觉,到底要看什么
一座工厂里的视觉任务大致三类:检查产品缺陷、核对装配状态、监控作业过程是否符合 SOP;另有扫码、定位这类常规任务。过去它们往往分属不同设备、不同供应商:外观检测一套,装配防错一套,SOP 监控再一套;换一个 SKU,就要重新收样本、重新调程序。
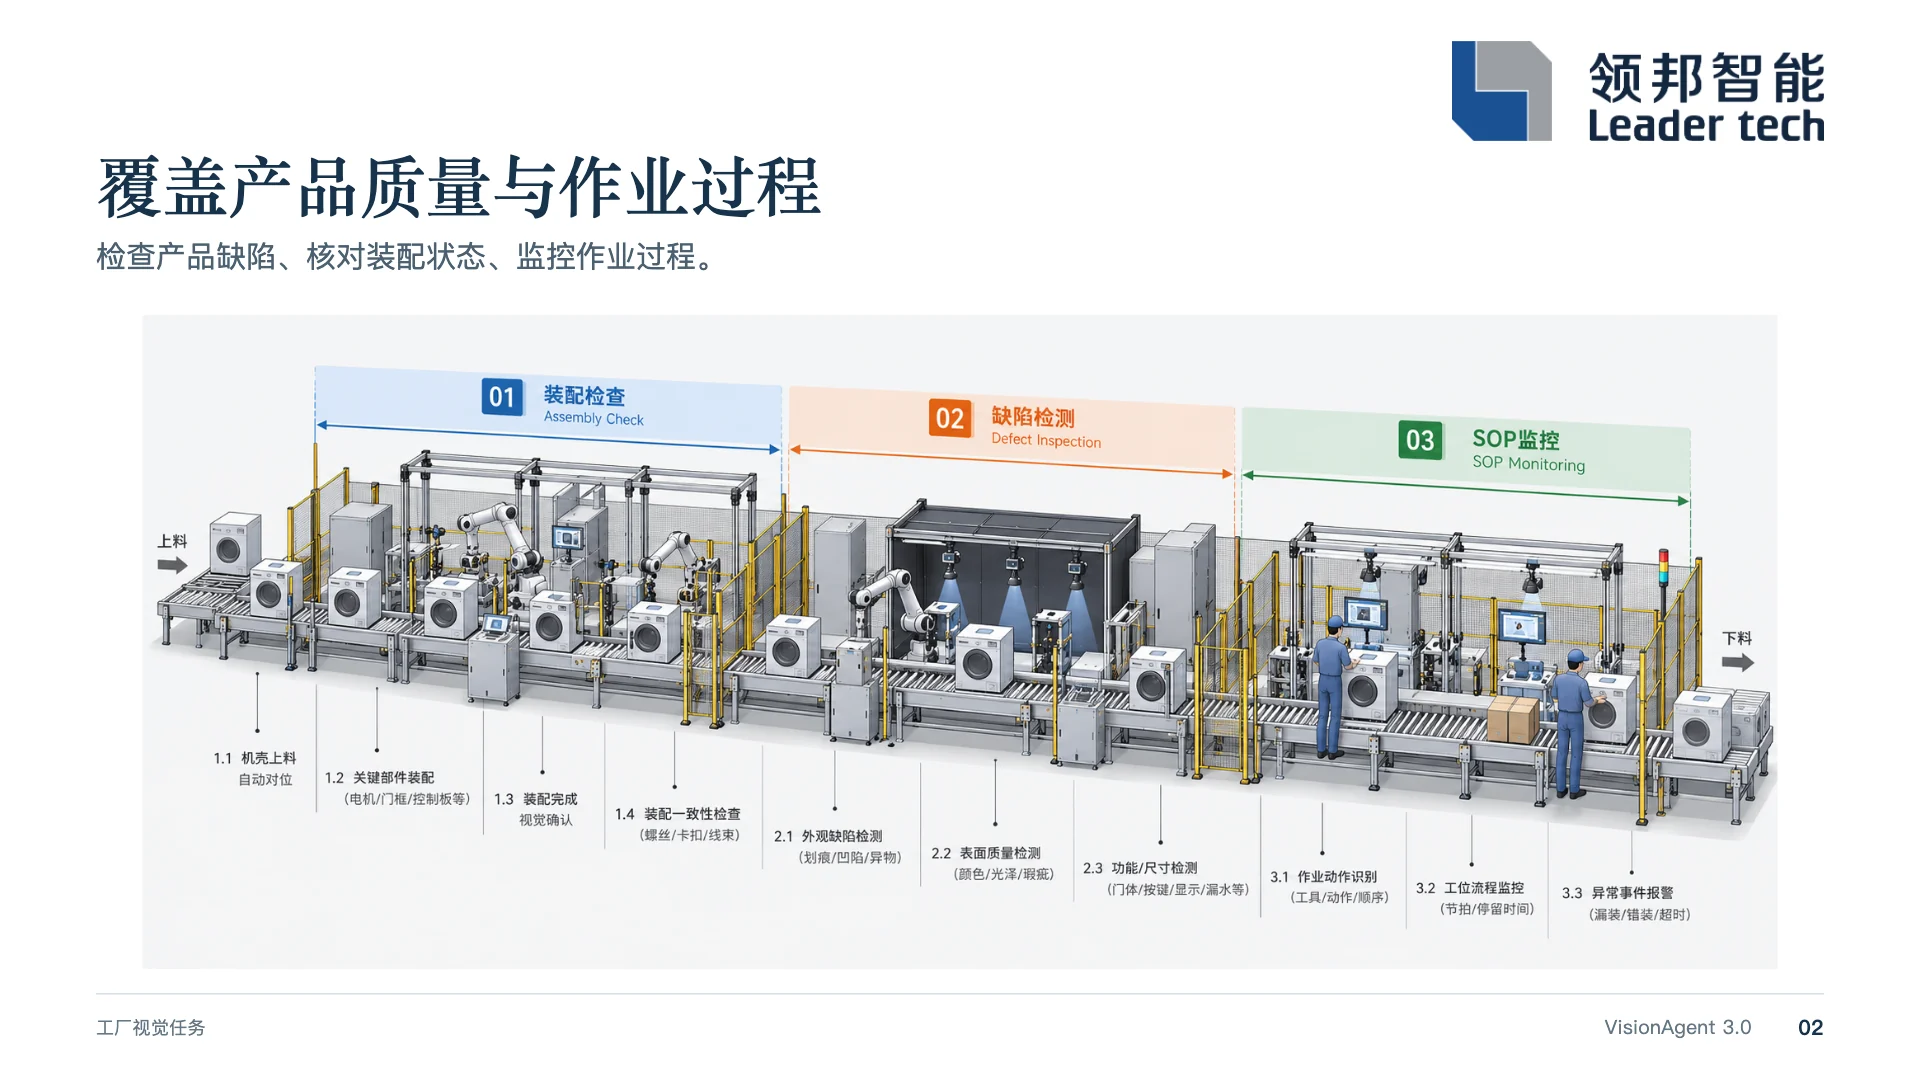
要用一套东西覆盖它们,技术路径得同时回答两件事:一是好不好用——一个模型能否通吃三类任务,换型时是否还要从头收样本;二是贵不贵——能否便宜到整厂铺开,而不是只做一两个试点。下面的内容,都是在回答这两件事。
产品形态
两种形态:边缘智能体与本地智能体
视觉智能体有两种产品形态,大部分能力相同,区别在集成方式。
| 项目 | 边缘智能体(LBZN-VA-I) | 本地智能体(LBZN-VA-I-F) |
|---|---|---|
| 部署位置 | 产线旁集中部署,经工业以太网接入相机 | 集成在设备内部 |
| 适用对象 | 多产线、多工位、混合任务 | 单台设备的视觉检测与动作控制 |
| 控制器 | 结果经 Modbus 等接口写给产线 PLC | 内置 PLC,不再需要外部 PLC |
| 接入规模 | 按相机分辨率、采样频率、并发任务与延迟核定 | 16 路相机、31 路光源 |
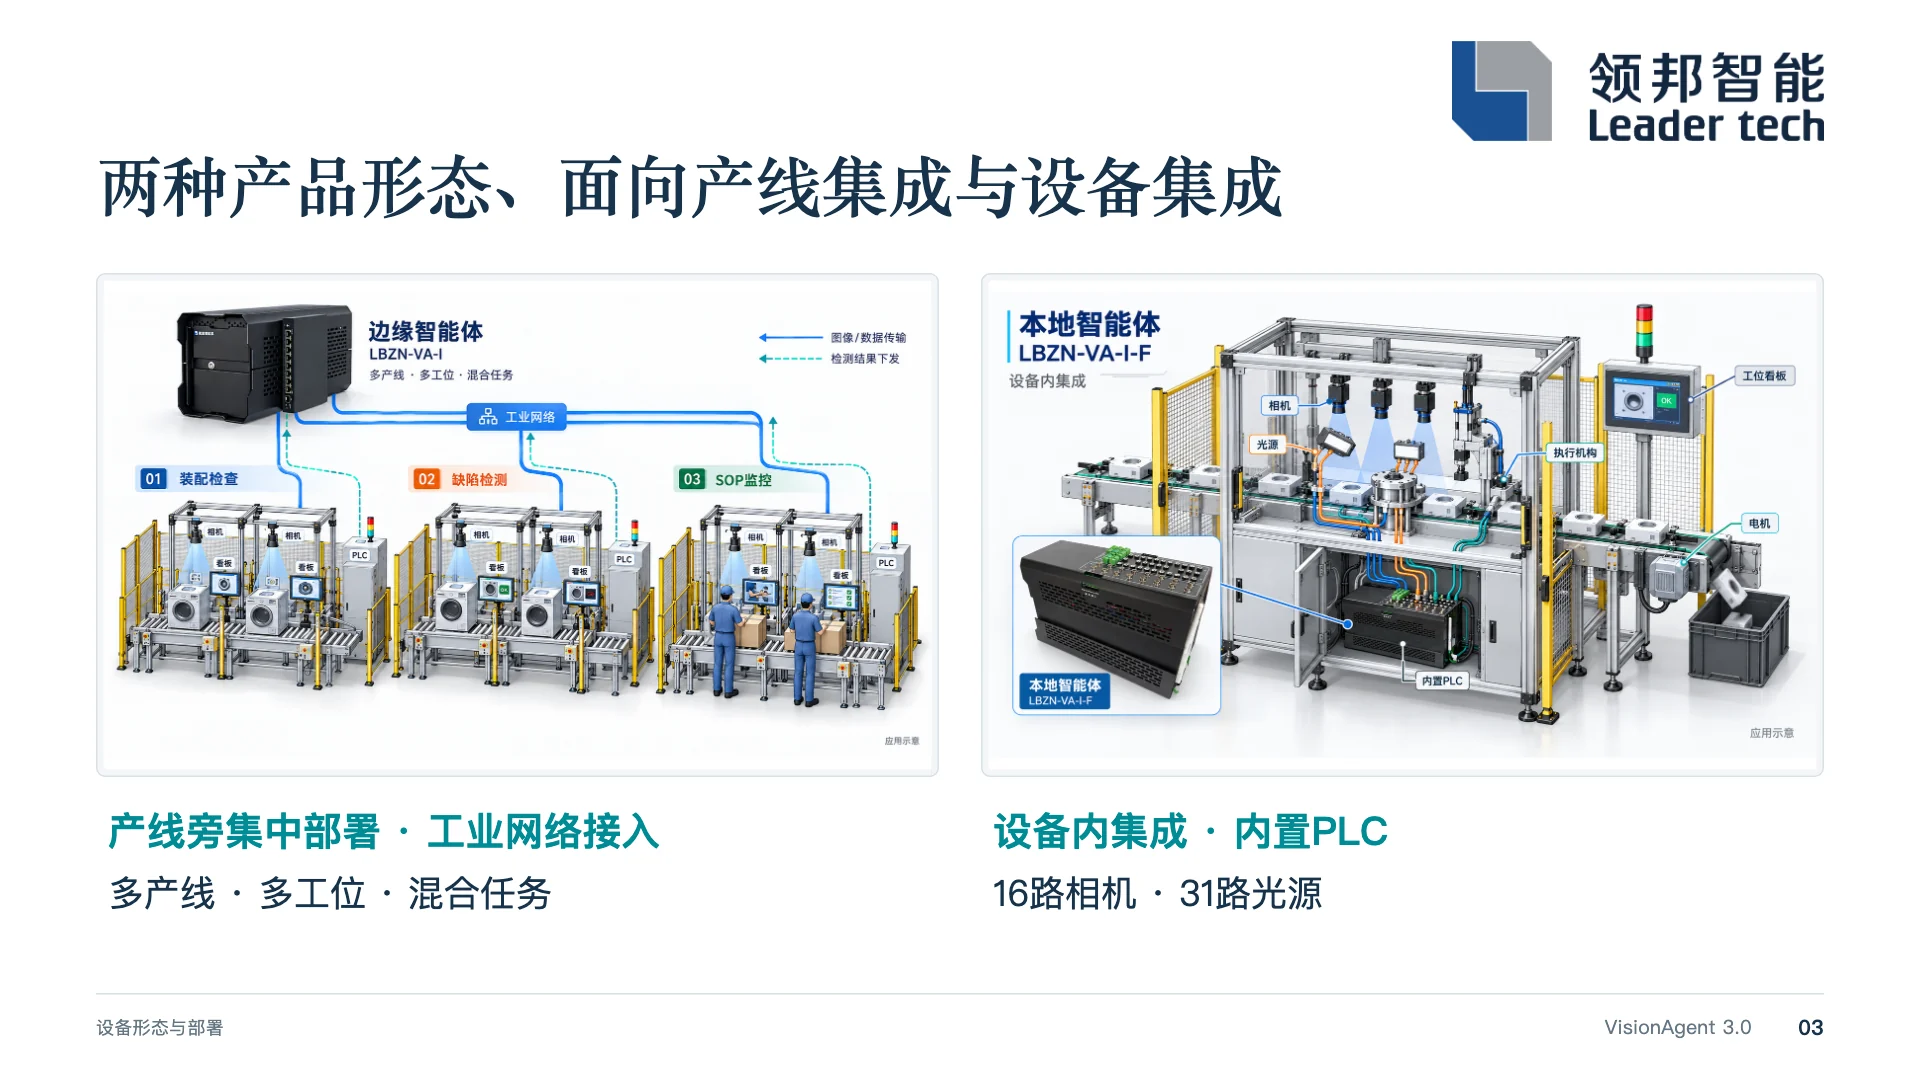
整厂覆盖主要靠边缘智能体,下文都以它为主。
边缘部署
为什么是边缘:既不在端侧,也不在云侧
卷积时代,模型靠大量样本训练,训练往往依赖云侧或专门的训练服务器。视觉大模型是预训练的,到现场只需少量样本微调,训练在边缘就能完成——推理和训练合在同一台设备上,即推训一体。这是边缘部署成立的第一个前提。
第二个前提是网络。边缘与端之间用的就是传统工业以太网:相机图像直接送进智能体,处理结果再送回端上的看板、PLC 和报警灯。铜缆以太网单段最长 100 米,更远就在中间加光纤,所以生产线不管多长,纵向跨工位、横向跨产线都能接进同一台。
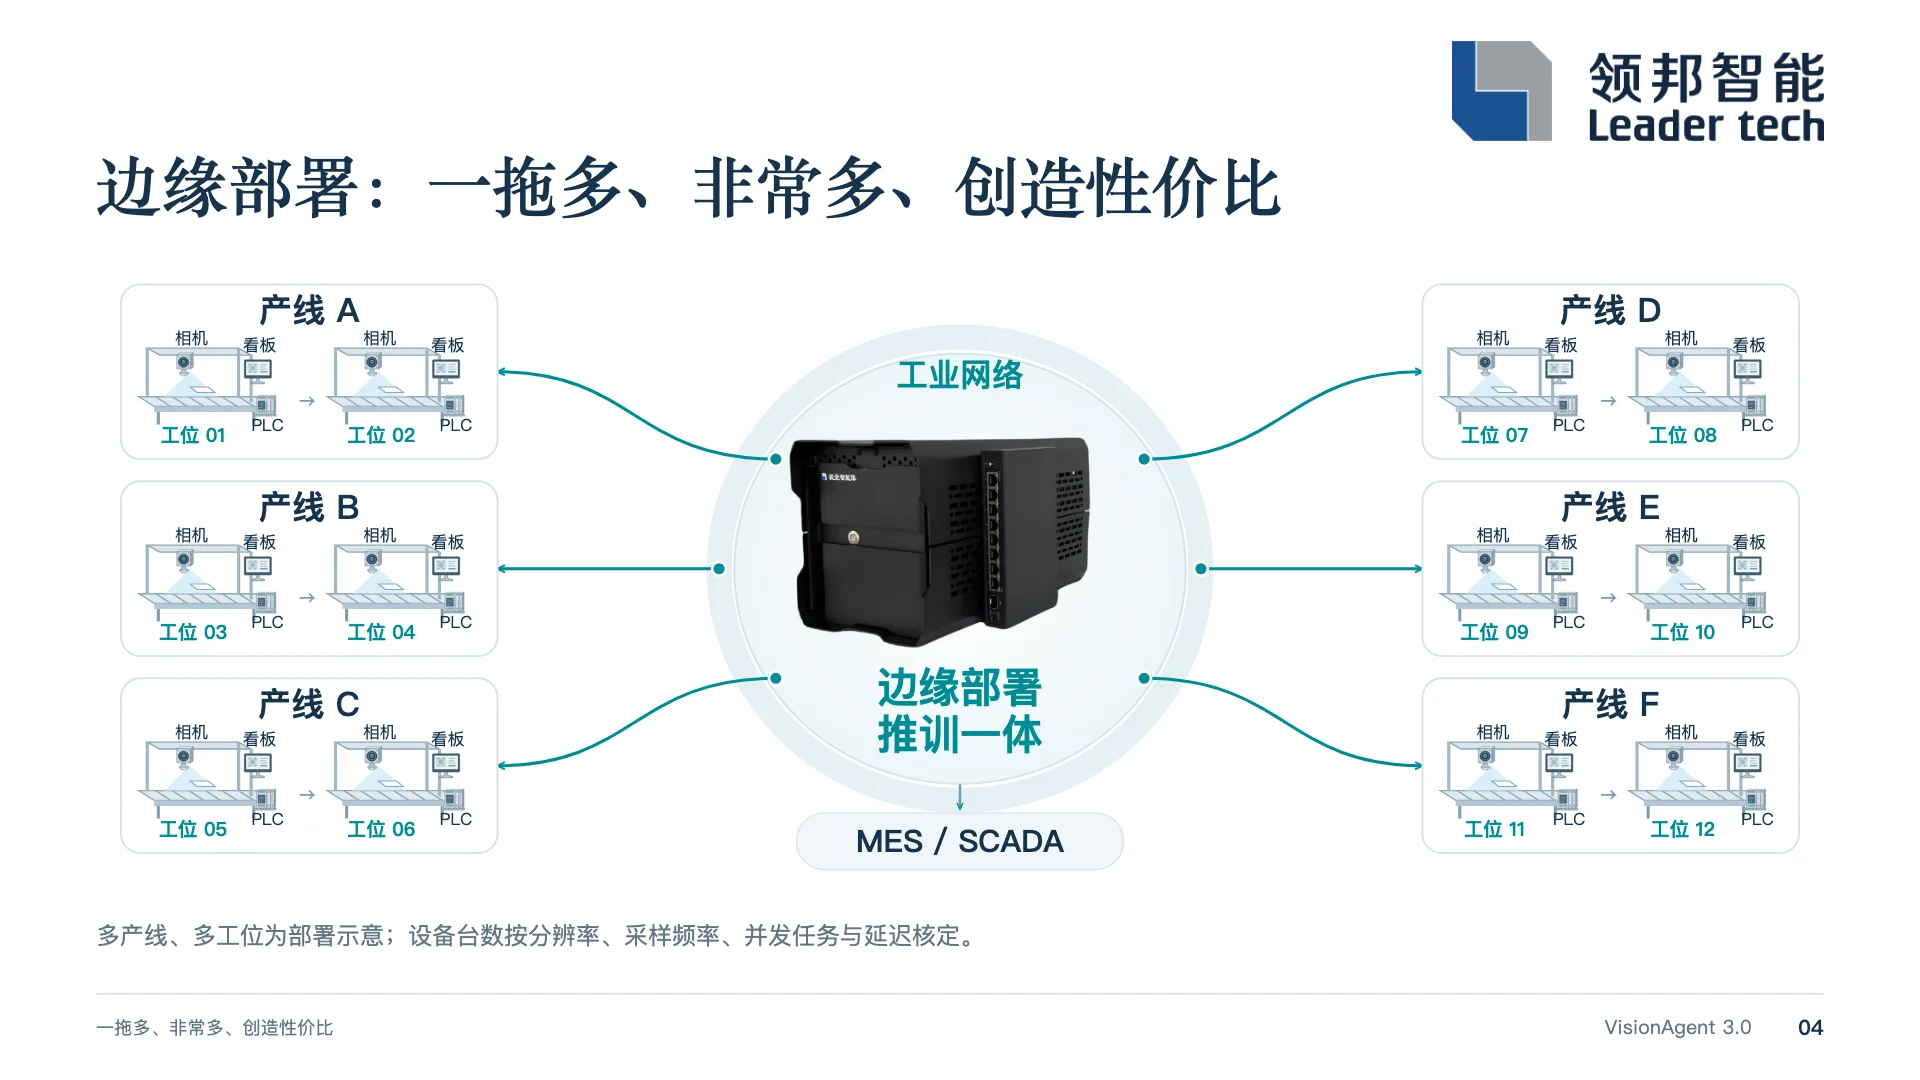
往上,边缘连 MES 或 SCADA:MES 下发配方,告诉它当前是哪个 SKU、哪个机种,它就完成切换。往下,每个工位至少一台相机取图;有工人的工位配一块看板,提示哪一步做错、提醒重做;需要分流或剔除的工位,再加 PLC 与执行机构。这些就是端侧资源。
端侧一拖一的两种极端
为什么不把算力放在端上?一拖一时只会出现两种极端:只接一台相机,算力用不完;接到十台相机,又带不动。GPU 目前仍是贵资源,按峰值给每个工位单配一份,大部分时间在闲置。
端侧一拖一
- 每个工位一份算力,按峰值配置
- 相机少时闲置,相机多时带不动
- 维护对象随工位数线性增加
边缘一拖多
- 一台推训一体设备,各工位共享算力
- 任务错峰执行,按总吞吐核定接入路数
- 配方、模型、备份集中管理
能拖多少,要算吞吐账
“一拖多”能拖多少,不是口号,而是按图像尺寸、推理吞吐和节拍算出来的。以餐盘项目为例(完整推导见 《一拖多、非常多》):识别输入为 700×700 切片,设备推理吞吐按 200 张/秒计,现场 20 秒一个采集周期;每台 4K 线阵相机每周期折合一帧 4096×4096,按 700 切片横竖各切 6 刀,共 36 张。
现场停在 16 条线,留出 28% 的余量给补拍复核、新品试跑和后续加线。东西再好,太贵也只能做试点、铺不开;从性价比看,边缘部署最合适——一拖多、非常多,创造性价比。
通用
通用:一个基础模型,管缺陷、装配和 SOP
视觉智能体的核心是视觉检测大模型——基于 Transformer 的基础模型,而不是卷积网络。差别首先落在样本上。
卷积模型需要大量样本:一个工位往往要收集上千张。一拖多之后,工位成倍增加,SKU 还有十几个、二十多个——粗算一下,20 个工位、每个工位 20 个 SKU、每组上千张,就是 40 万张量级的采集与标注,部署非常困难,成本也非常高。预训练的基础模型针对具体 SKU,每个缺陷或目标只要 1–5 张样本。
| 对比项 | 卷积小模型 | 视觉检测大模型 |
|---|---|---|
| 起步样本 | 每个工位上千张 | 每类目标 1–5 张 |
| 换 SKU | 重新收集、重新训练 | 补少量样本,现场微调 |
| 训练位置 | 往往依赖云侧或训练服务器 | 边缘本机,推训一体 |
| 任务范围 | 一个场景一个专用模型 | 缺陷检测、装配检查、SOP 监控共用一个基础模型 |
| 输出形式 | 按任务选检测框、分类等不同模型 | 只有一种:像素级语义分割 |
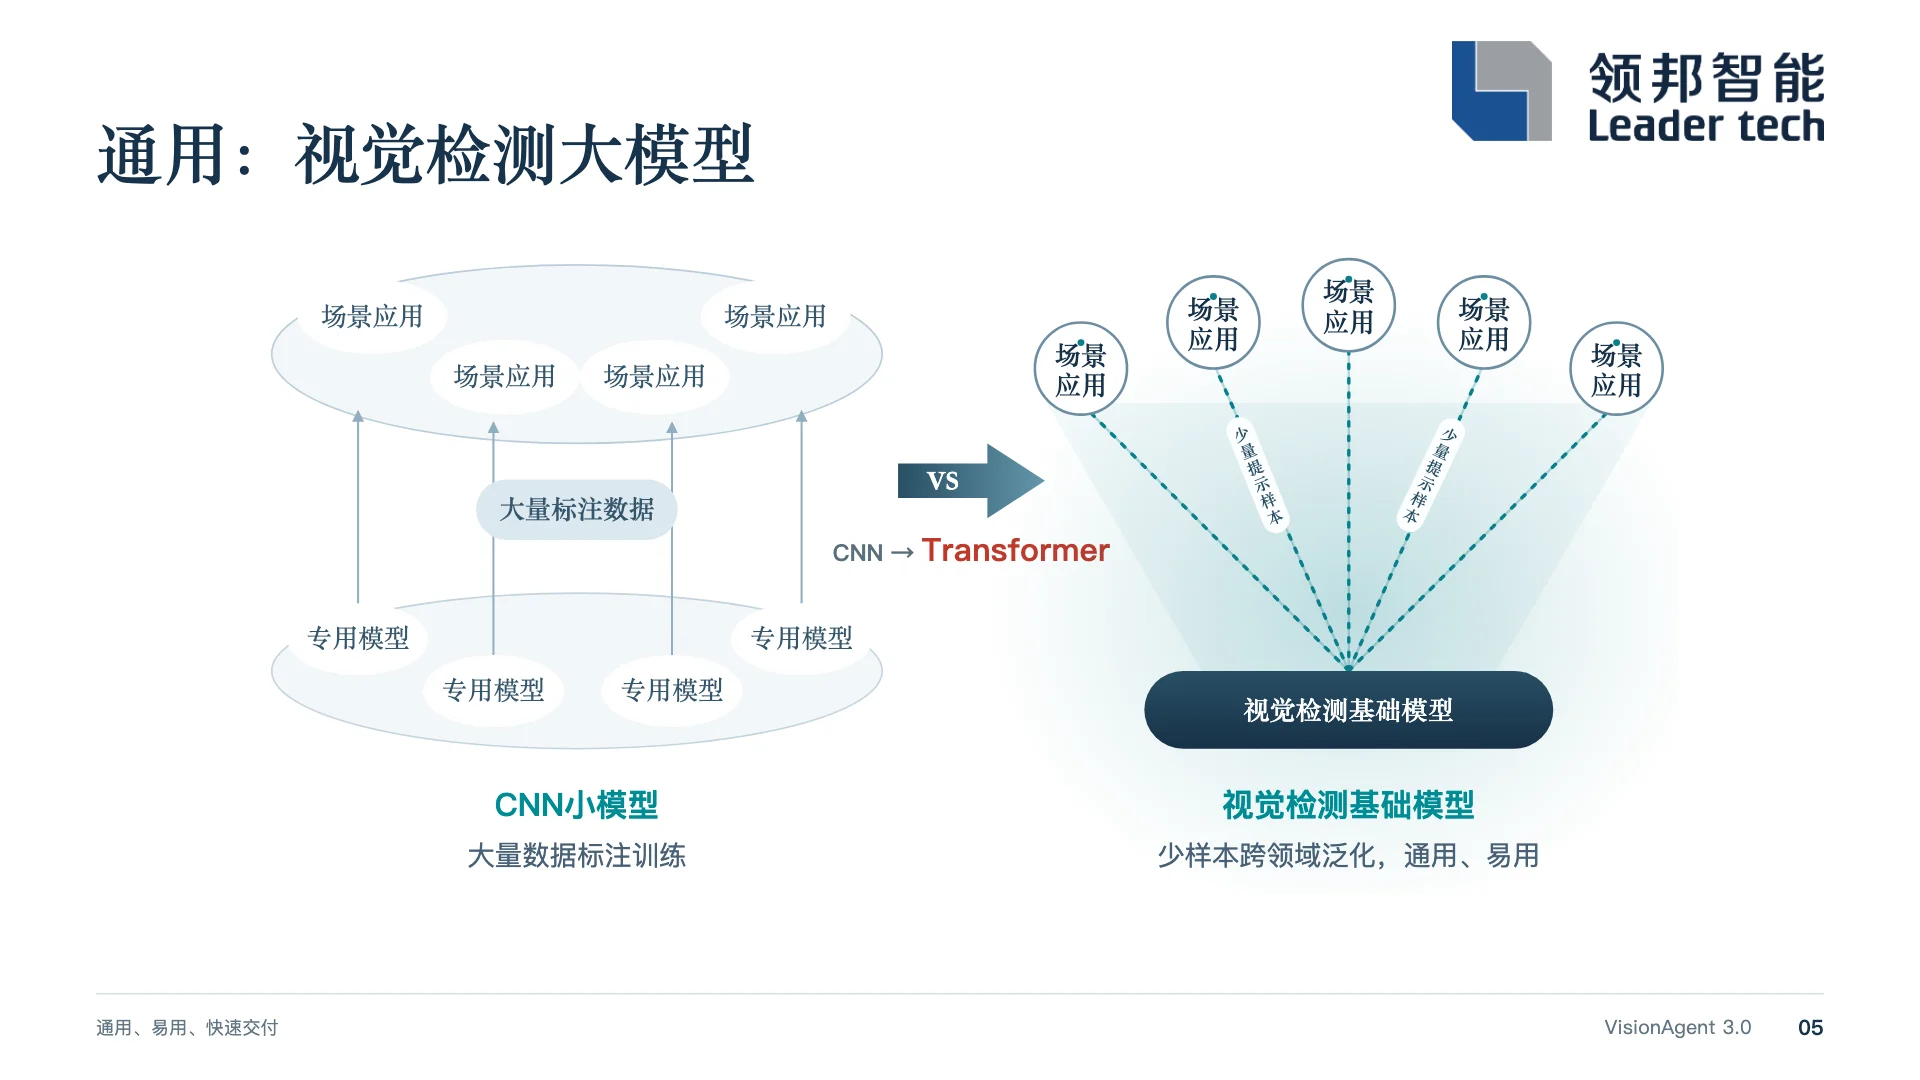
它不是为某个领域专门训练的:缺陷检测可以,装配检查——俗称的错漏反——可以,SOP 也可以。模型只有一种输出形式,就是像素级语义分割,没有方框检测之类的分支。原因是像素分割最通用:缺陷是一片区域,零件是一块轮廓,工人的手和工具也是轮廓,都能用同一种表达,再交给事件和状态机去判断。
还要分清一点。用大模型生成缺陷图片给卷积小模型补样本,或用大语言模型给设备做交互界面,都在检测流程之外,是辅助。这里说的大模型在检测流程之内,直接出判定;它需要的样本本来就少,也用不着生成数据来补。
易用
易用:拖拉拽编排,算子少而大
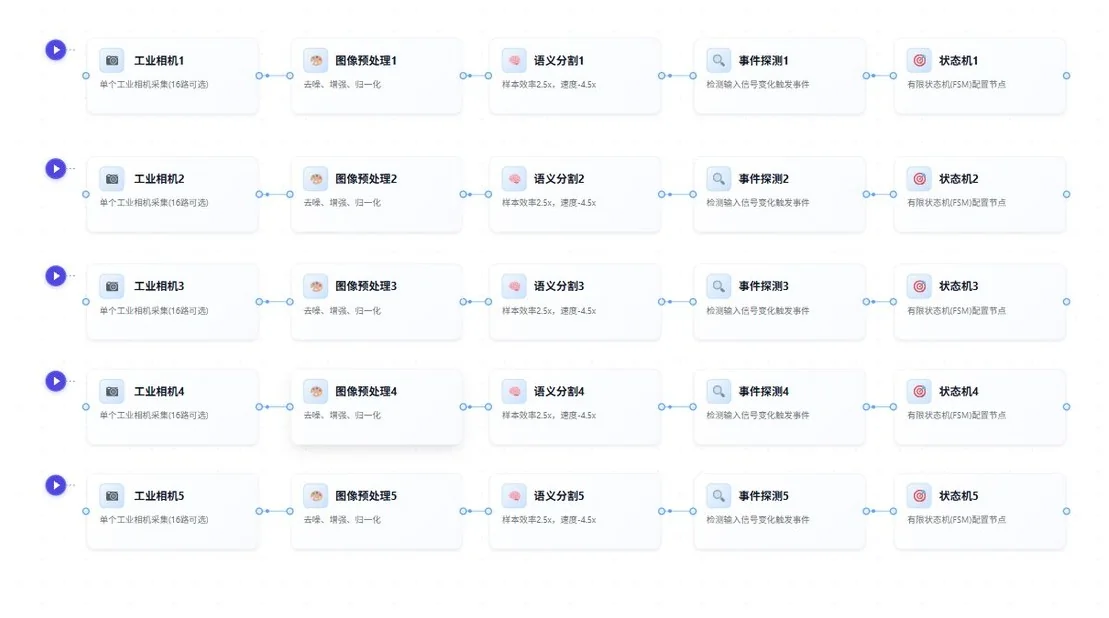
现场配置不写代码:从算子库把算子拖到画布,连上线,再为节点指定相机、模型和输出对象,一条工作流就搭好了。和过去的拖拉拽工具相比,有两点不同:一是界面做得干净;二是算子高度抽象、数量很少。
- 相机算子:一个模块连接市场上各品牌工业相机,我们叫它“大算子”。
- 预处理与语义分割:语义分割是唯一的模型算子,缺陷、零件、动作都在这里分割出来。
- 事件探测与状态机:把分割结果转成事件(如目标出现、消失、停留),再按工序顺序推进与判定。
- 对外接口:Modbus、TCP/IP、串口、HTTP、MQTT,结果交给 PLC、MES 或看板。
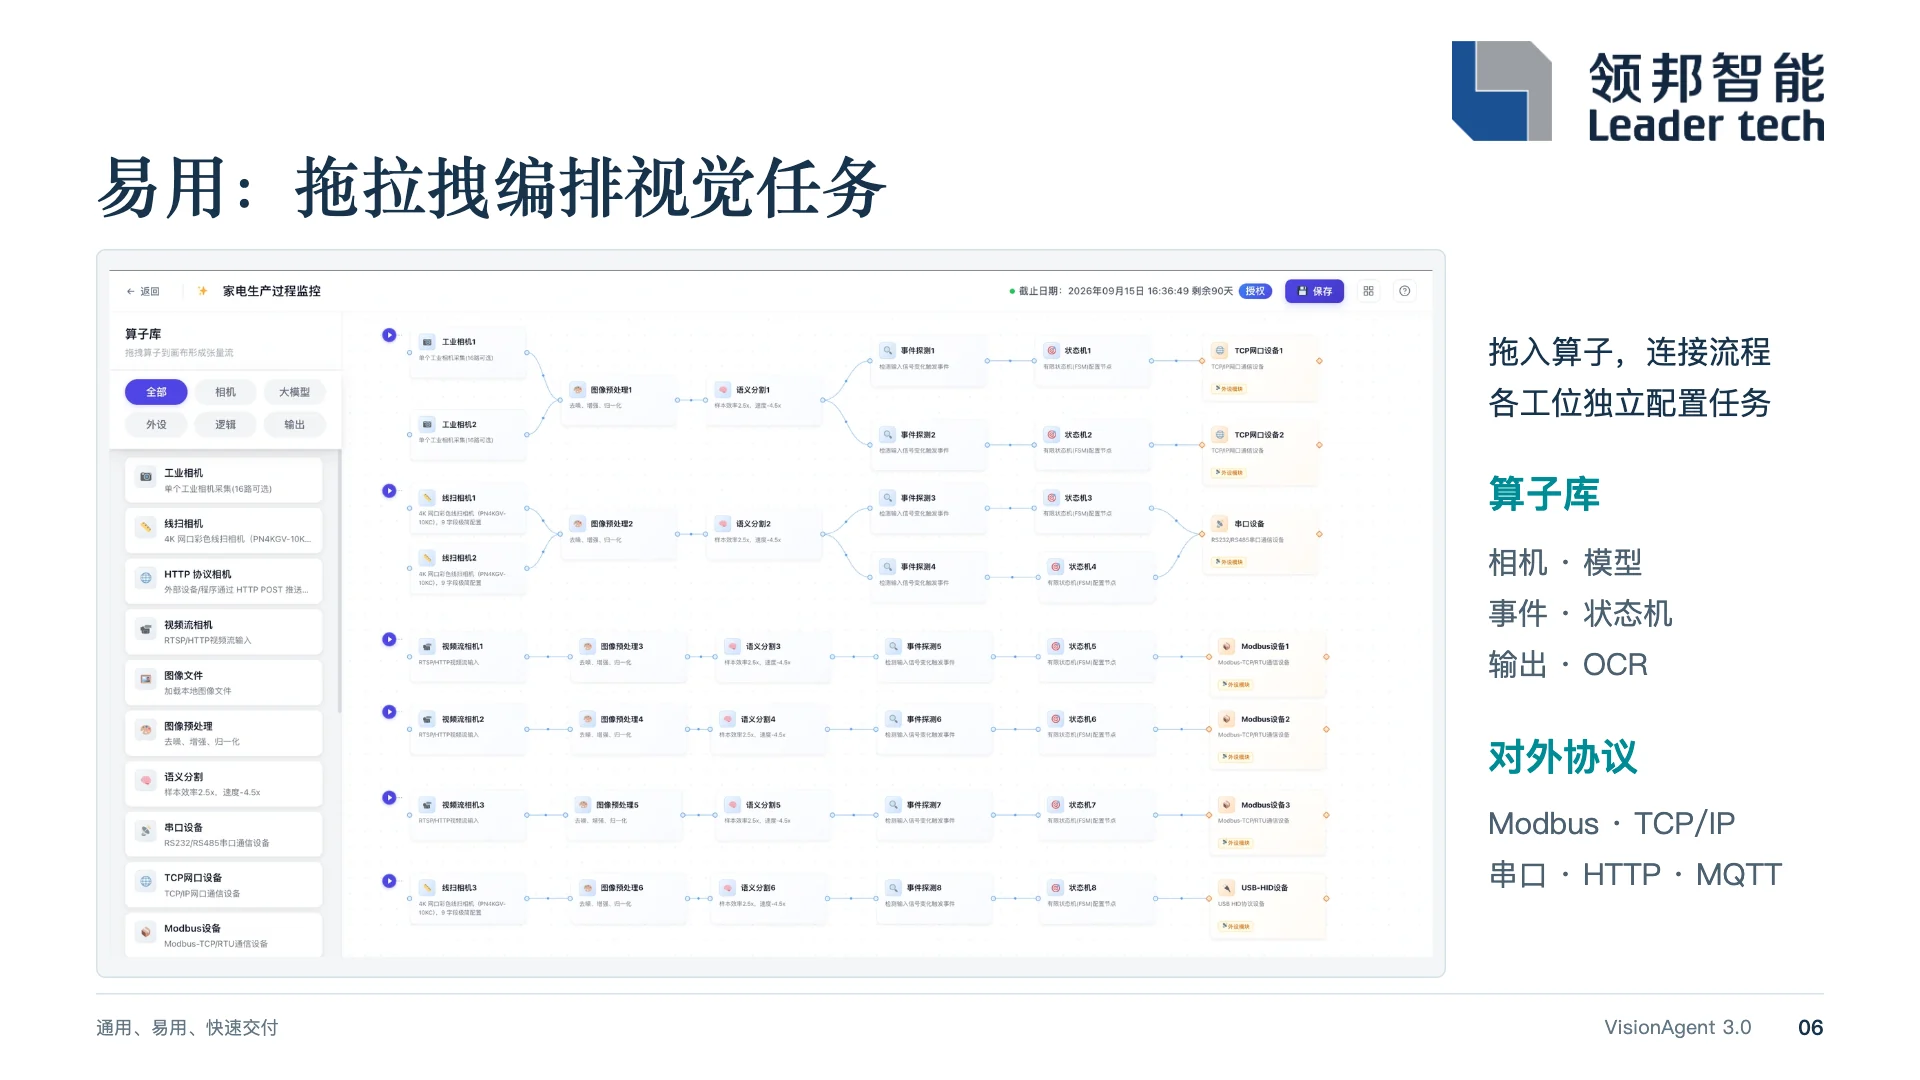
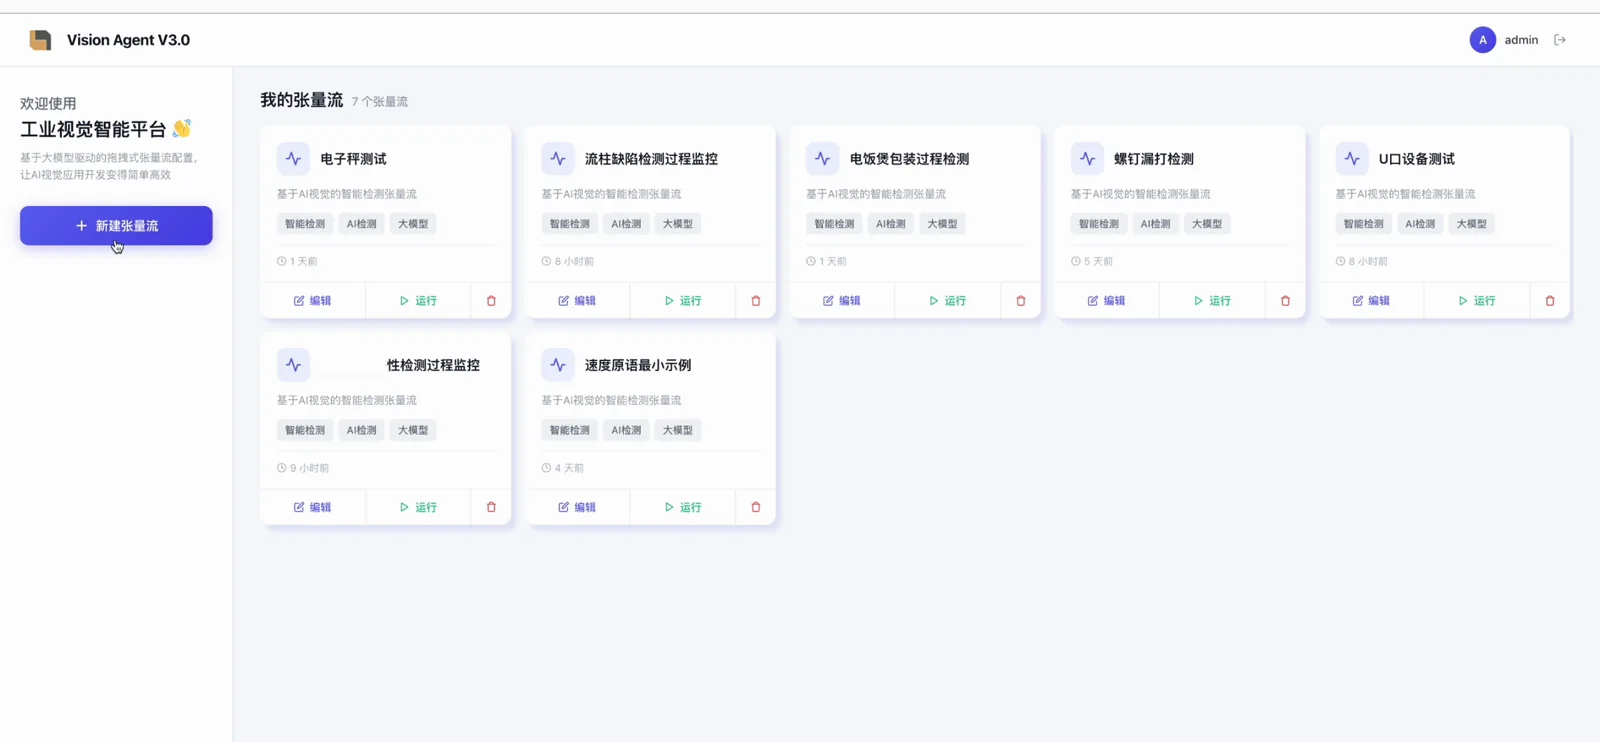
缺陷检测、装配检查、SOP 监控用的是同一条算子链,差别只在模型类别、事件定义和状态机——这也是同一台智能体能并行跑三类任务的原因。
快速交付
快速交付:起步只要 1–5 张样本
快速交付主要也得益于大模型。标注只需把目标涂抹一下,每类目标起步 1–5 张样本。
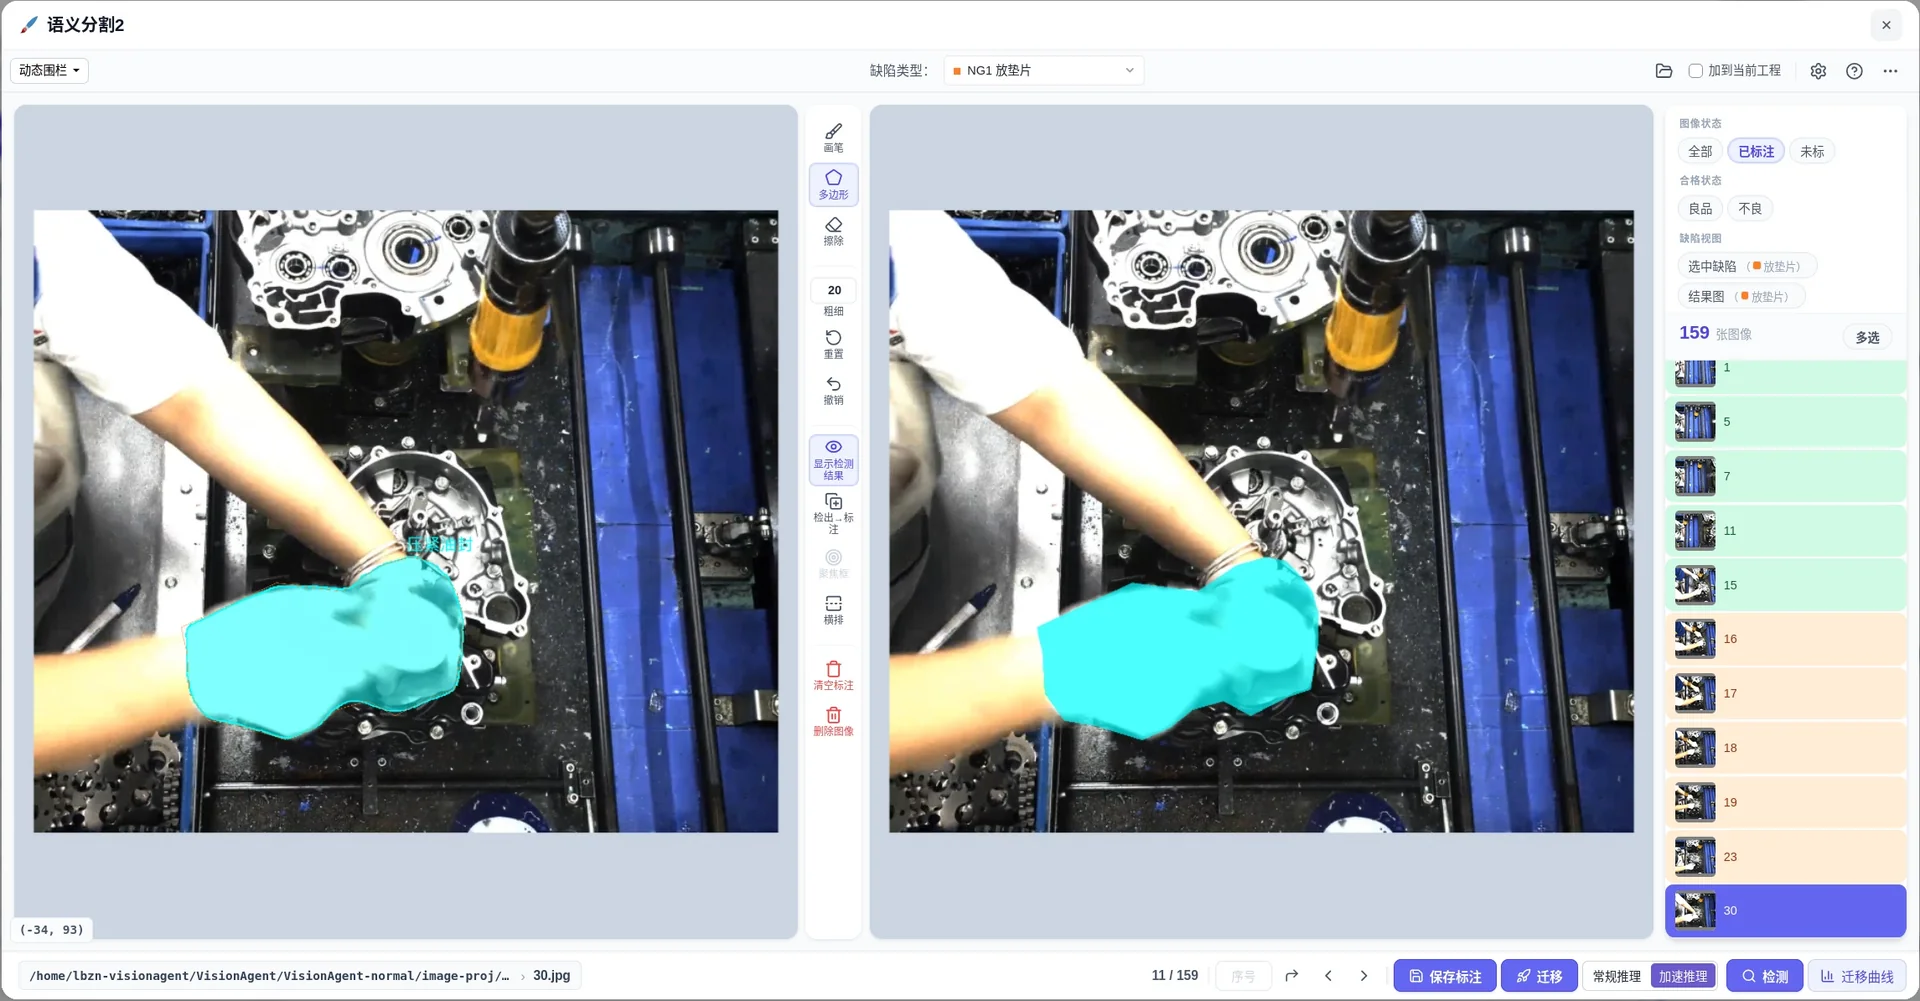
所以在 3C 行业,一个项目一般 7 天交付,其中还可能包含若干个 SKU;餐盒行业第一条线 10 天上线。项目周期按现场设备与工程范围核定:已有成像条件和设备的工位最快,需要新做光机结构的会更长。
案例一 · 一拖十六
案例一:一次性餐盘,一台智能体拖 16 条线
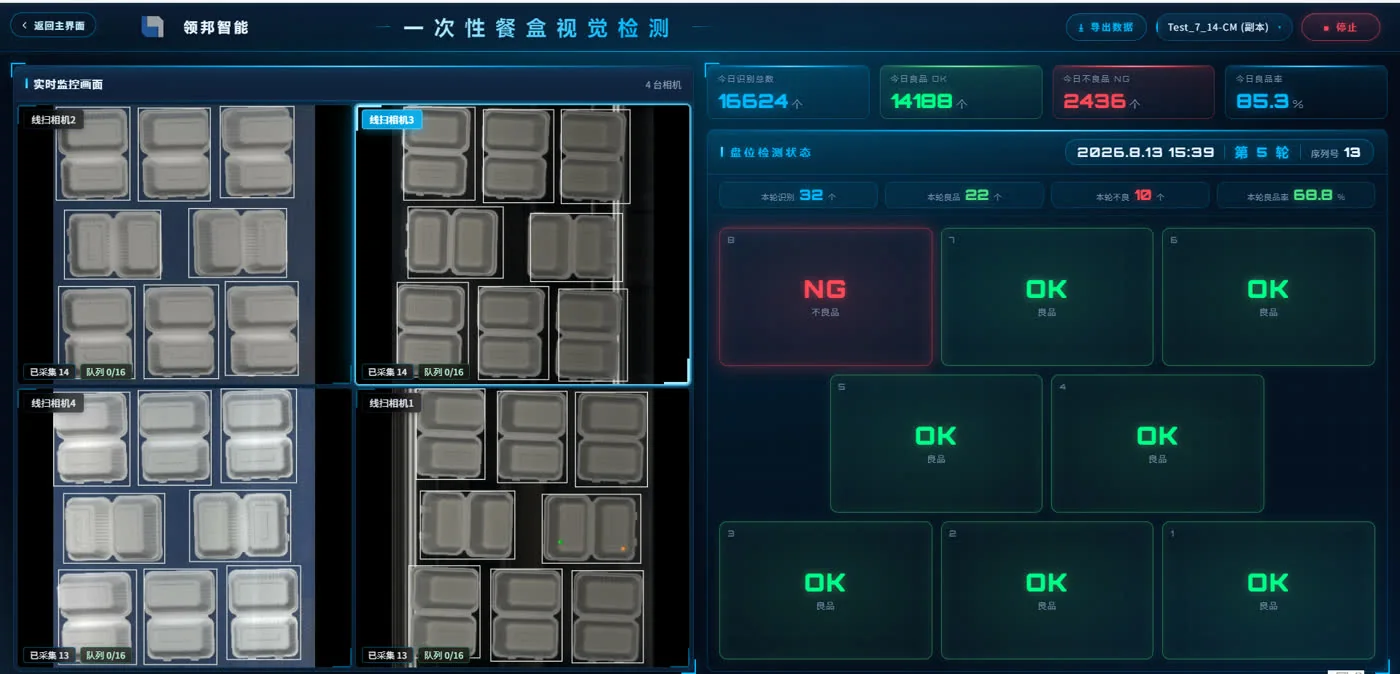
16 条生产线,每条 5 台 4K 线阵相机,共 80 台,全部接入一台边缘智能体。4K 线阵图像不小,常有人担心大模型太慢、得上云。现场节拍是 20 秒一个周期,前面的吞吐账算过:80 台相机每周期 2880 张切片,占这台设备预算的 72%。
成本:16 套变 1 台
逐线配置 · 16 条线
- 16 套推理设备与软件,约 3 万/线
- 16 个维护对象,升级、备份各自独立
- 购置合计约 48 万
集中承载 · 同样 16 条线
- 1 台视觉智能体,含平台授权,约 15 万
- 统一平台、共享算力,1 个维护对象
- 摊到每条线约 0.9 万
48 万对 15 万,降约七成。口径只含推理算力与软件购置;相机、光源、机架、分拣及现场工程两种方案都要配,另计。
精度:18 个班次的人工全检对照
| 指标 | 统计口径 | 验收线 | 实测 |
|---|---|---|---|
| 漏检率 | 机器判为合格的那一批中,人工全检挑出的不良占比 | ≤ 1.50% | 0.39% |
| 误判率 | 机器拦下、人工复检确认为合格的产品,按当班总量计 | ≤ 5.00% | 3.28% |
| 样本规模 | 18 个班次,人工全检逐件对照 | — | 74,916 件 |
案例二 · 一拖二十
案例二:汽车发动机装配,一台智能体管 20 个 SOP 工位
SOP 监控,就是看工人的操作是否符合 SOP 作业文件。这条汽车发动机装配线有 20 个 SOP 工位,由一台视觉智能体全部承载;每个工位 5–15 个工步逐项确认,漏步当场声光提醒,屏幕指明漏的是哪一步。项目 20 天上线。
换个角度看规模:20 个工位、每站 5–15 个工步,这台设备同时在跟踪 100 到 300 个工步的状态。工步顺序由状态机跟踪,出现跳步或漏步,当场报警。
案例三 · 一拖五
案例三:3C 智能硬件,5 个点位也能一拖
工位少怎么办?智能体已经系列化,目前分为三档;拖 SOP 时,最小一档也能带 10 个工位。这个 3C 项目只有 5 个点位、2 类任务——装配检查与 SOP 监控——用的是最小一档,还略有富余。
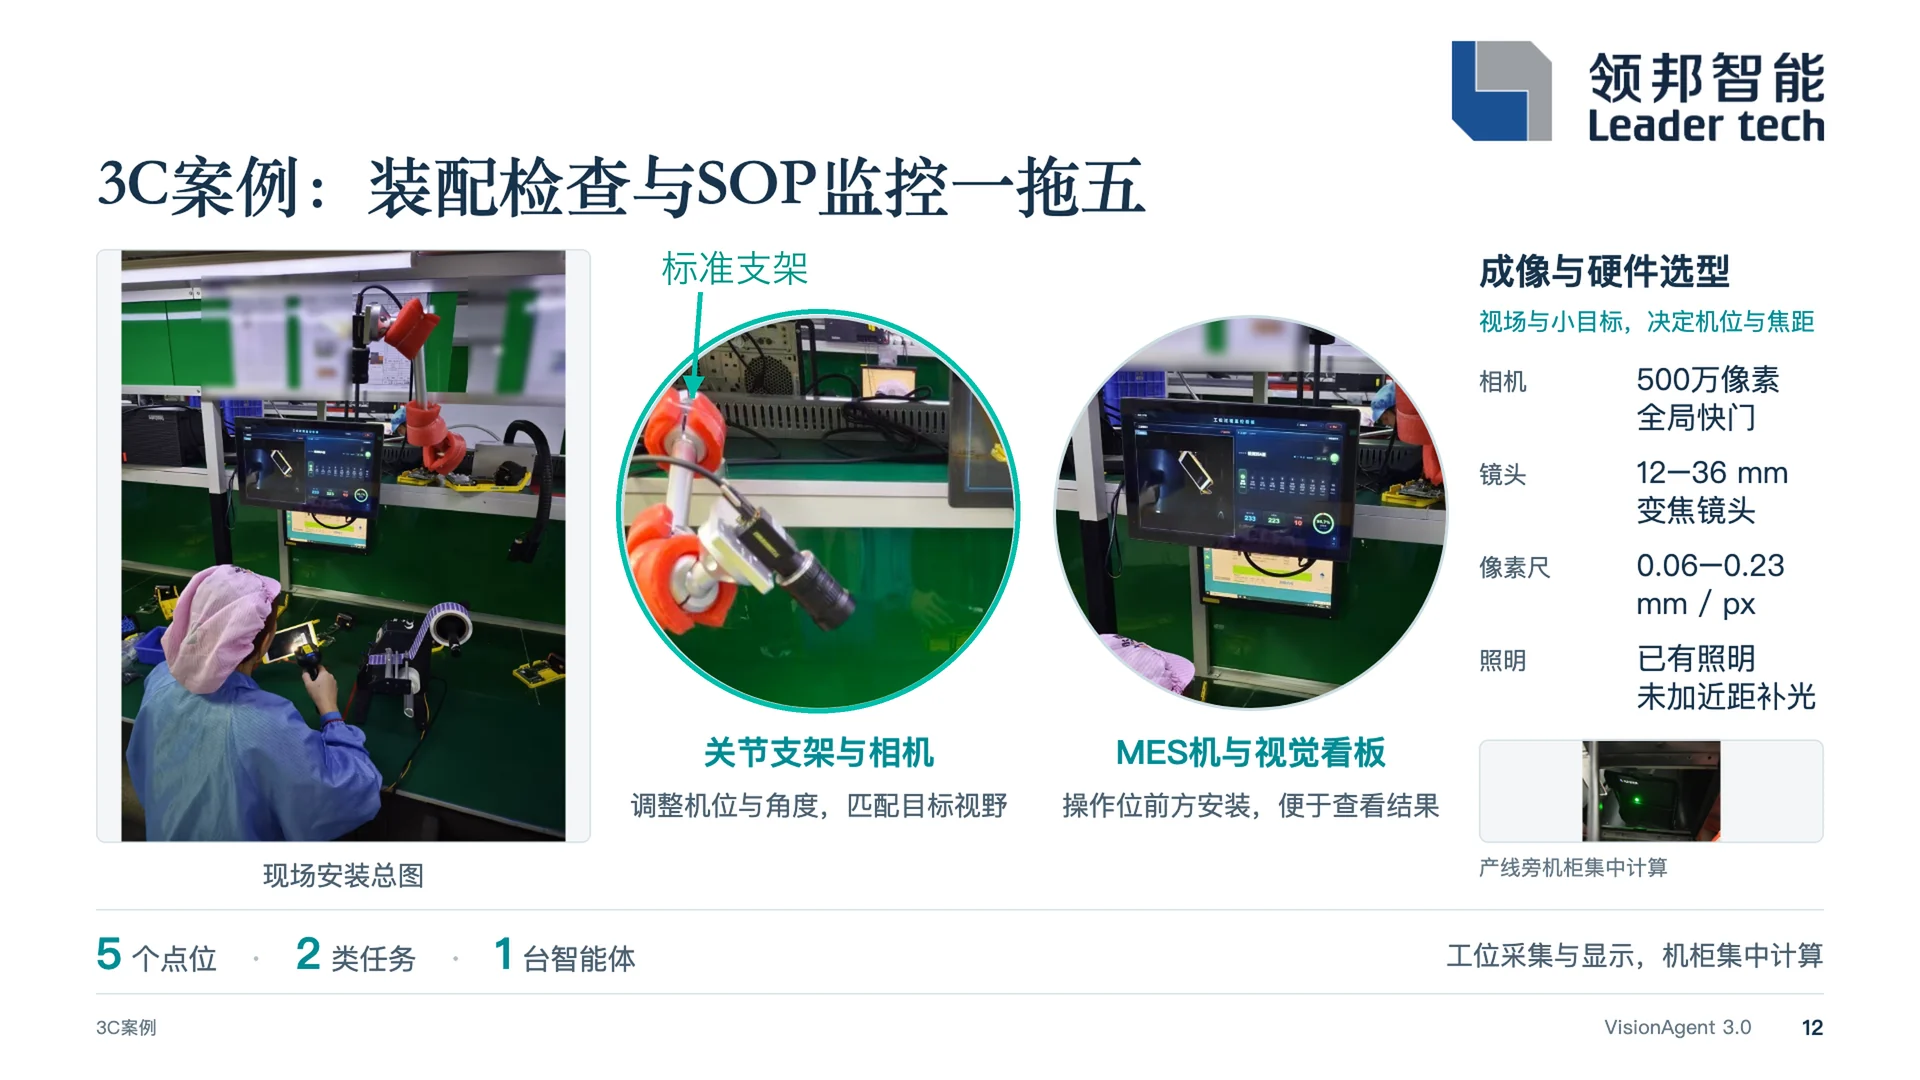
| 项目 | 选型 | 说明 |
|---|---|---|
| 相机 | 500 万像素,全局快门 | 视场与小目标决定机位与焦距 |
| 镜头 | 12–36 mm 变焦 | 同一型号覆盖不同机位距离 |
| 像素尺 | 0.06–0.23 mm/px | 1 mm 约占 4–17 个像素 |
| 照明 | 线体已有照明 | 未加近距补光 |
| 计算 | 产线旁机柜集中计算 | 工位只做采集与显示 |
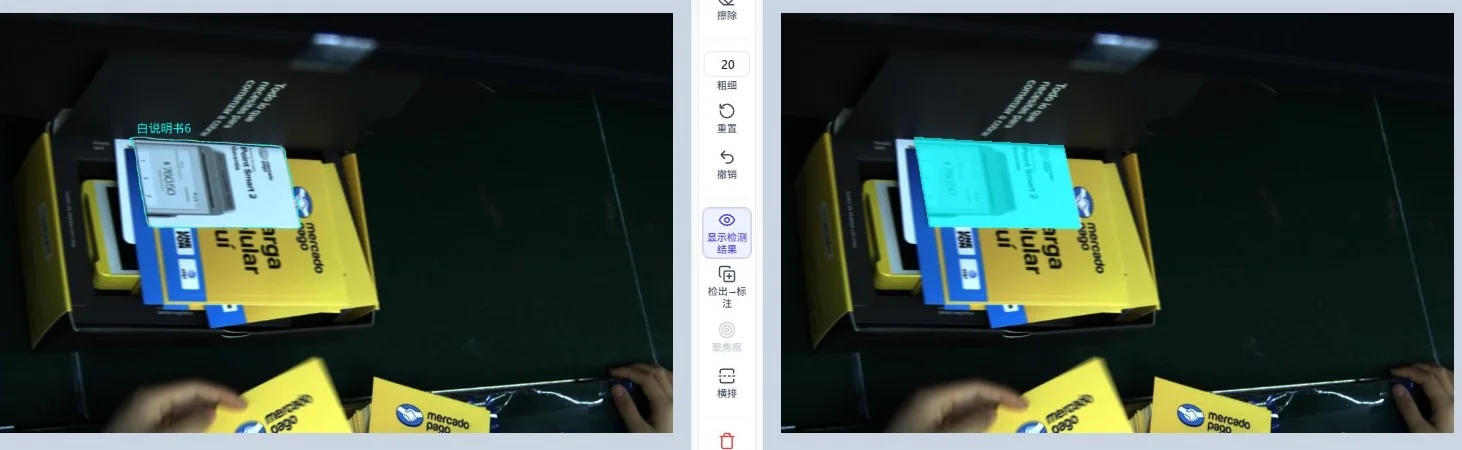
像素尺决定能看清多小的细节:0.06 mm/px 时 1 mm 约占 17 个像素,0.23 mm/px 时约 4 个像素;说明书、贴膜、泡棉这类以厘米计的目标,1 厘米在图上约占 43–167 个像素。各点位的焦距、工作距离与视场,见 Ryan 的 《3C行业多点位装配检查和过程监控项目落地》。
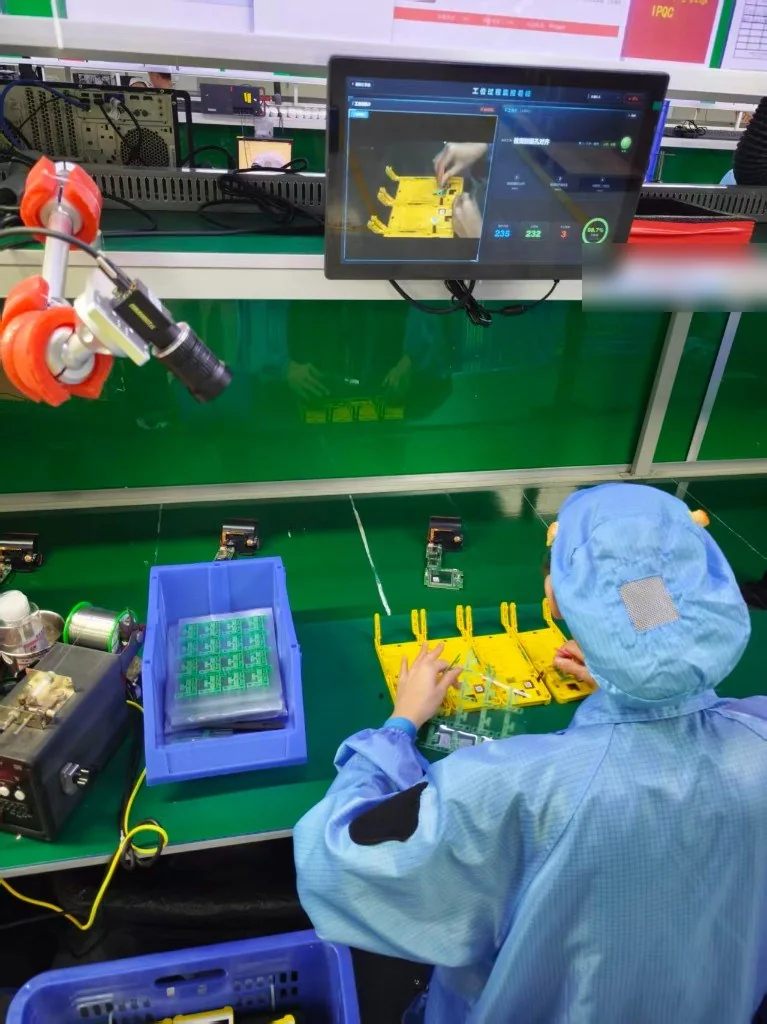
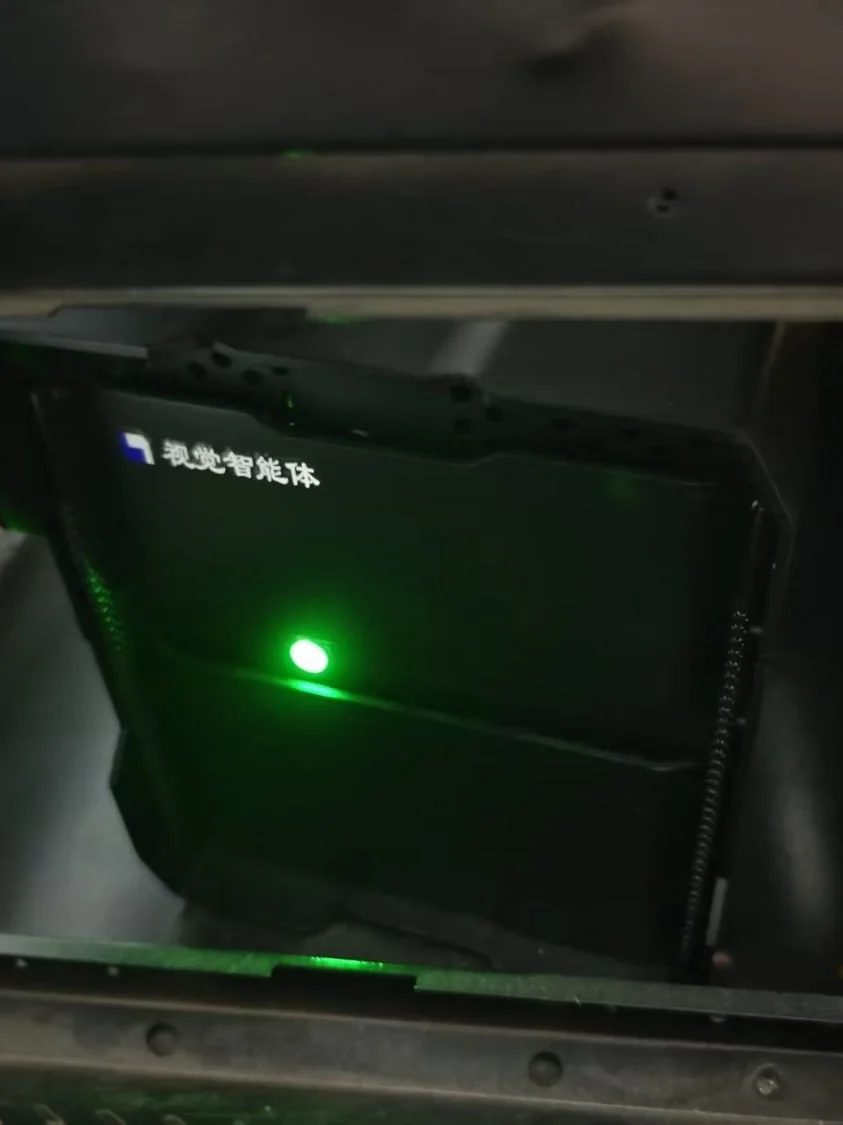
为了快速交付,我们设计了标准关节支架:相机和看板都装在同一种支架上,到现场调机位、调角度即可,不必每个工位单独做工装。
四类工位,各看什么
| 工位 | 检查内容 | 标注样本 |
|---|---|---|
| 说明书入箱 | 白 1 张、黄 2 张,按顺序放入 | 约 61 张 |
| PET 贴膜 | 圆孔对齐后,按压两次 | 约 89 张 |
| 支架与泡棉 | 装配正确性:支架与导电泡棉同时在位 | 约 36 张 |
| 扫码入壳 | 识别作业面,按十步递进 | 约 98 张 |
更多现场
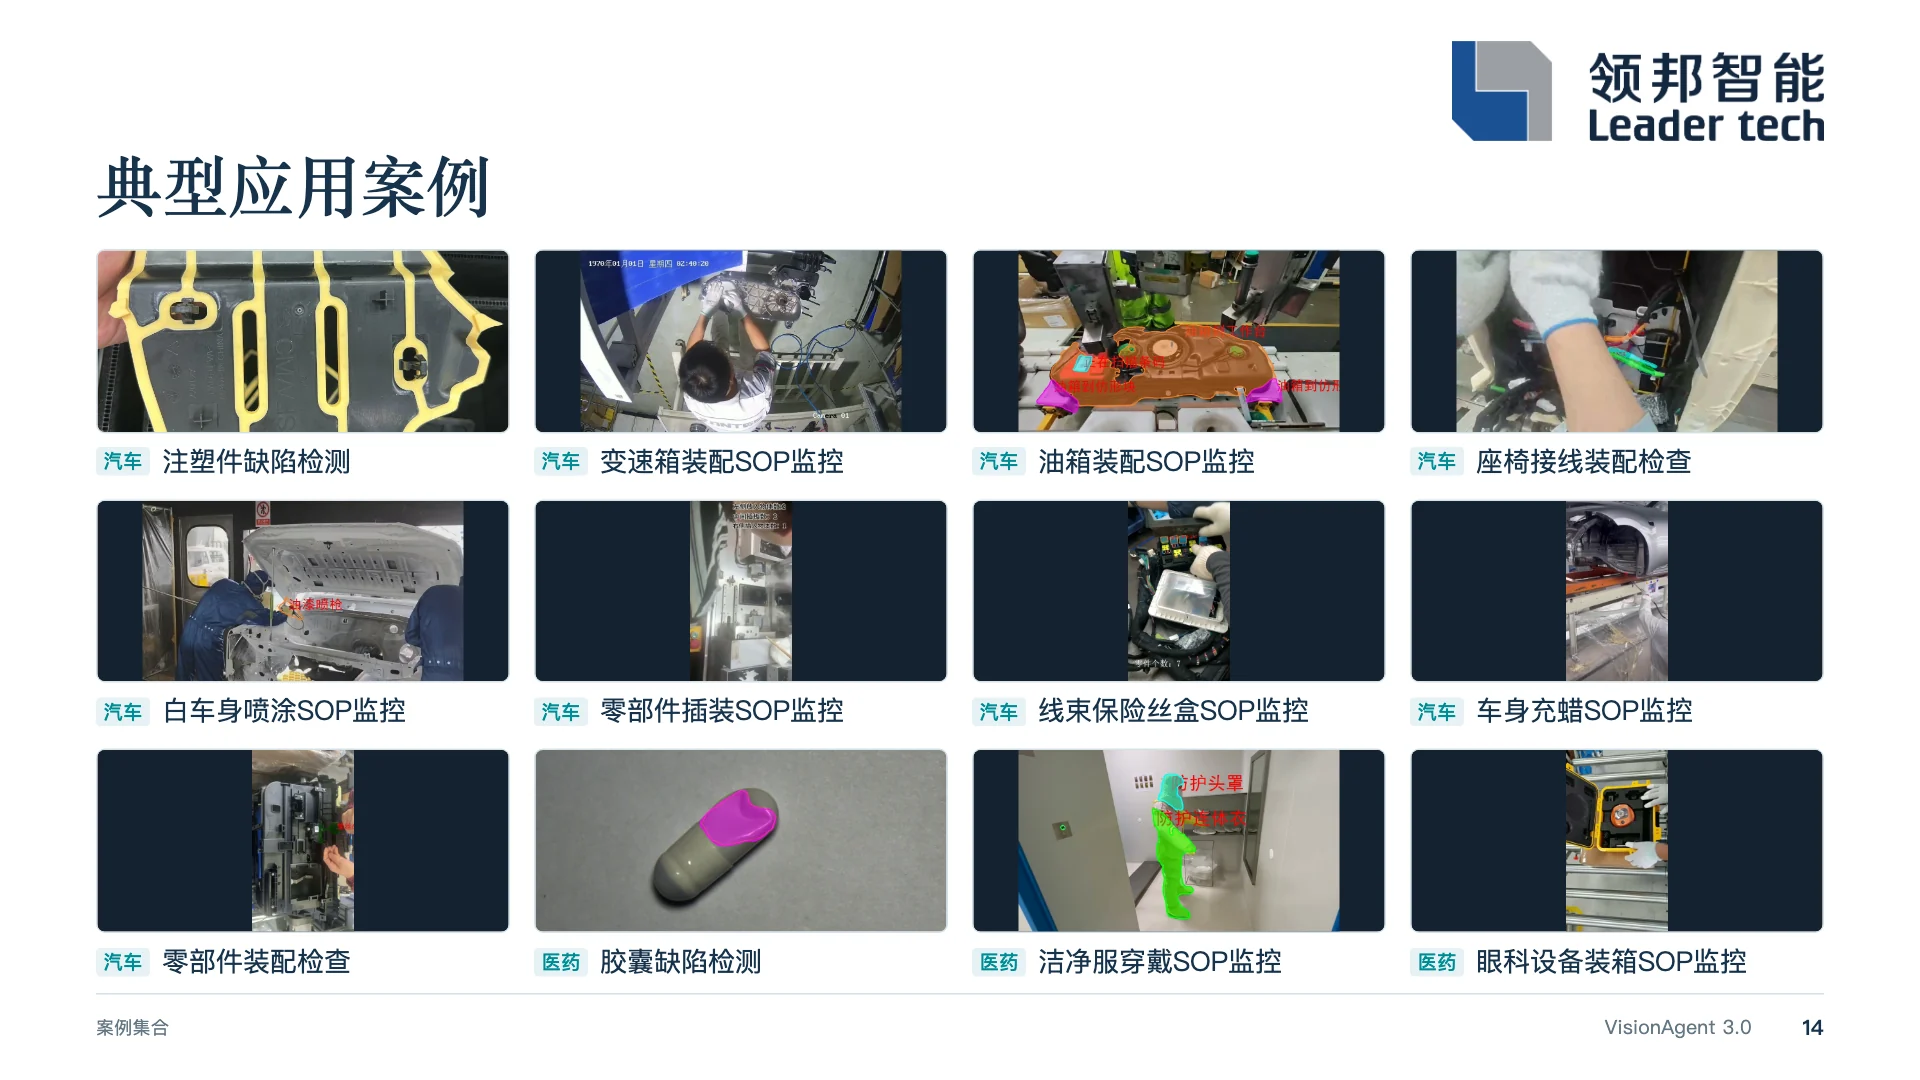
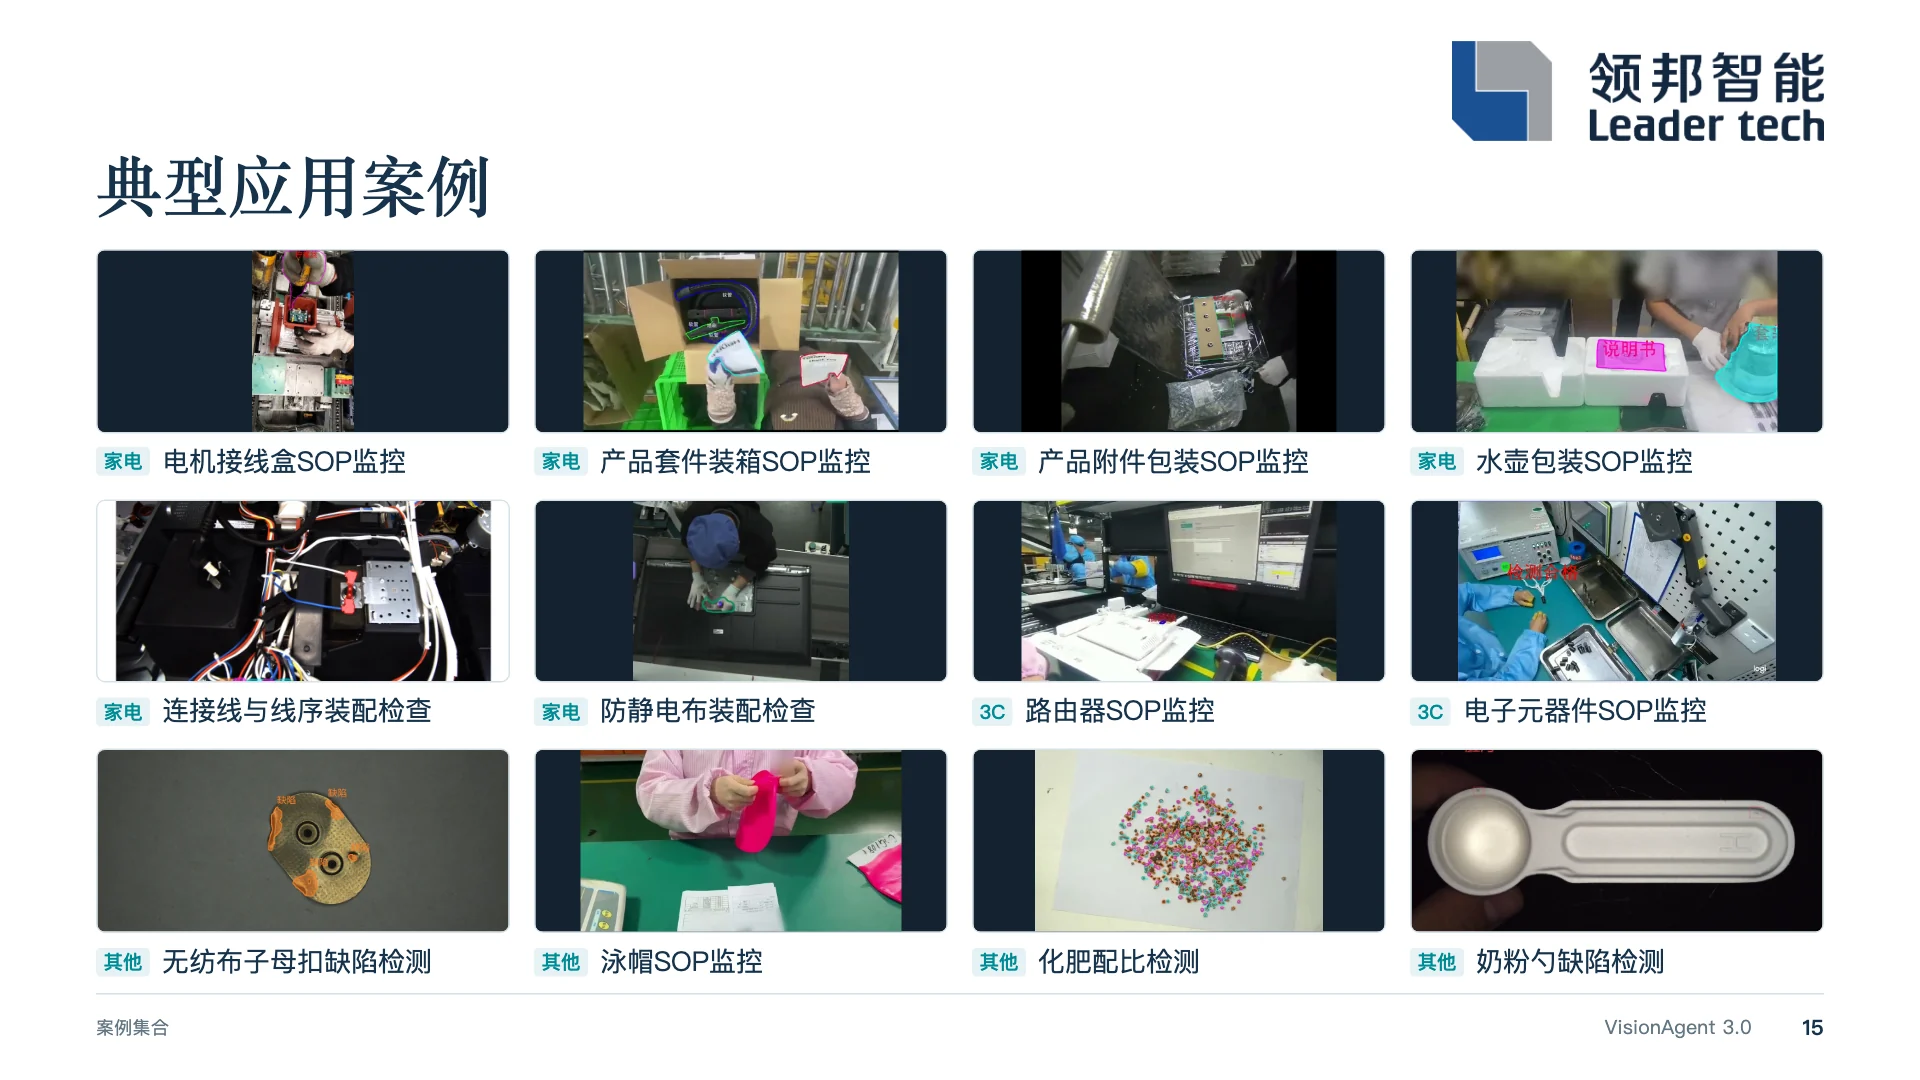
24 个现场案例:同一底座,三类任务
过去,一台视觉设备很难同时承担不同任务,SOP 更是难做。演讲里汇总了 24 个现场案例:汽车 9 个、医药 3 个、家电 6 个、3C 2 个、其他 4 个;按任务分,缺陷检测 4 个、装配检查 4 个、SOP 监控 15 个,另有 1 个化肥配比检测。整厂的这些视觉任务,一个智能体都能拖起来。
| 行业 | 案例 | 任务 | 延伸阅读 |
|---|---|---|---|
| 汽车 | 注塑件缺陷检测(两块板件之间的发泡塑料) | 缺陷检测 | 注塑件缺陷视觉检测 · 成像与打光方案 |
| 汽车 | 变速箱装配 SOP 监控 | SOP 监控 | — |
| 汽车 | 油箱装配 SOP 监控 | SOP 监控 | 汽车油箱安装过程监控落地实录 |
| 汽车 | 座椅接线装配检查 | 装配检查 | 汽车座椅接线漏接在线监控项目落地实践 |
| 汽车 | 白车身喷涂 SOP 监控 | SOP 监控 | 汽车喷漆过程监控落地实录:白车身喷房工位 |
| 汽车 | 零部件插装 SOP 监控 | SOP 监控 | — |
| 汽车 | 线束保险丝盒 SOP 监控 | SOP 监控 | 新能源装配过程监控落地实录:线束保险丝盒工位 |
| 汽车 | 车身充蜡 SOP 监控 | SOP 监控 | — |
| 汽车 | 零部件装配检查 | 装配检查 | — |
| 医药 | 胶囊缺陷检测 | 缺陷检测 | 胶囊外观 AI 视觉检测落地实录 |
| 医药 | 洁净服穿戴 SOP 监控 | SOP 监控 | 医药行业:B 级洁净室更衣行为识别项目落地实践 |
| 医药 | 眼科设备附件箱装箱 SOP 监控 | SOP 监控 | — |
| 家电 | 电机接线盒 SOP 监控 | SOP 监控 | 零件装配过程监控落地实录:电机接线盒工位 |
| 家电 | 产品套件装箱 SOP 监控(保险丝、说明书漏装) | SOP 监控 | — |
| 家电 | 产品附件包装 SOP 监控 | SOP 监控 | — |
| 家电 | 水壶包装 SOP 监控 | SOP 监控 | 家电包装工位漏装检测项目落地 |
| 家电 | 微波炉、蒸烤一体机连接线与线序检查 | 装配检查 | — |
| 家电 | 大屏背后防静电布装配检查 | 装配检查 | 家电行业:防静电布贴装过程监测项目落地实践 |
| 3C | 路由器 SOP 监控 | SOP 监控 | — |
| 3C | 电子元器件 SOP 监控 | SOP 监控 | SOP 过程监控落地实录:电子元器件测试工位 |
| 其他 | 无纺布子母扣缺陷检测 | 缺陷检测 | 子母扣贴片外观 AI 视觉检测落地实录 |
| 其他 | 泳帽 SOP 监控 | SOP 监控 | 泳帽 SOP 出厂检测的过程监控 |
| 其他 | 化肥配比检测(氮磷钾三色混合比例) | 配比检测 | 先铺平,再占比:视觉智能体落地多化肥比例抽检 |
| 其他 | 奶粉勺缺陷检测(平面与起伏并存) | 缺陷检测 | 奶粉勺六面外观视觉检测落地方案 |
各案例来自不同项目,成像条件、节拍与精度要求各不相同;“—”表示暂无公开文章。
奶粉小勺值得多说一句:它既有平面又有起伏,正是固定俯视成像最难拍全的那类零件——这也引出了最后要讲的短板。
关于领邦
领邦智能:从收集数据开始
领邦智能成立于 2016 年。从 2017 年起,我们开始积累工业图像,至今约十亿张,并在此基础上自己训练大模型。
| 年份 | 事件 |
|---|---|
| 2016 | 领邦智能成立 |
| 2017 | AI 视觉装备首发,开始收集工业图像(至今约十亿张) |
| 2022 | 入选工信部揭榜挂帅单位,承担机器视觉国家攻关专项 |
| 2023 | 1 月启动视觉检测大模型训练 |
| 2024 | 发布视觉检测大模型;10 月发布视觉智能体 1.0 |
| 2025 | 发布 VisionAgent 2.0 |
| 2026 | 发布 VisionAgent 3.0(本次论坛发布) |
| 2027 | 计划在北京或上海的 VisionChina 发布 4.0 |
大模型训练启动时,ChatGPT 在国内还没有广为人知,大家大概到 2023 年 3 月才开始讨论它。公司是国家级专精特新“小巨人”企业,累计授权专利 62 项、软件著作权 20 项,参与起草 GB/T 46886—2025《智能检测装备通用技术要求》。
短板
短板在成像:从经验打光走向计算成像
覆盖整厂视觉,我们还有短板,在 AI 工业质检的成像环节。成像之后的模型处理已经很通用——像餐盘项目里的 4K 图像,大模型处理得又好又快;难的是成像能不能把缺陷表现出来。
现在的成像基本是经验主义:把相机架在零件上方,拿光源围着零件转,看缺陷能不能在图像上显现。问题出在样本上——客户先给一部分样本,打光调好了;到了现场又出现没见过的缺陷,成像就搞不定。要求封样,客户也难做到,样本本来就提供不全。这是传统成像的困境。
出路在通用成像,也就是计算成像。演讲里举的例子是:拍四张图,通过计算得到两张——一张反映形状变化,一张反映反射率变化,比如脏污和杂质。
它的物理基础是漫反射(朗伯)模型:像素亮度 I = ρ·(n·l),ρ 是该点的反射率,n 是表面法向,l 是光照方向。在多个已知方向的光源下各拍一张,每个像素就得到一组方程,可以解出 ρ 和 n——理论上三个方向就够,多一个方向用来抵御高光和阴影造成的坏点。解出来的 n 构成形状图,ρ 构成反射率图:缺陷是凹凸,就落在形状图里;是脏污、色差,就落在反射率图里。成像不再依赖为某一种缺陷试出来的打光角度,这正是“通用”的含义。
不过这方面领邦做得还不够好,所以也希望与同行合作,一起补齐这个短板。成像这块,我们希望大家都朝着通用的目标去做,杜绝经验主义,否则很多项目都会烂尾——去大工厂的生产线看一看,会发现一半的摄像头没上电。别再制造烂尾了。借助这次 AI 大模型的技术革命,把机器视觉行业的上限再往高推。
视觉大模型,少样本、强泛化;
视觉智能体,通用、易用、快速交付;
边缘部署,一拖多、非常多,创造性价比;
整厂视觉,缺陷检测、装配检查、SOP 监控。